1、Einführung
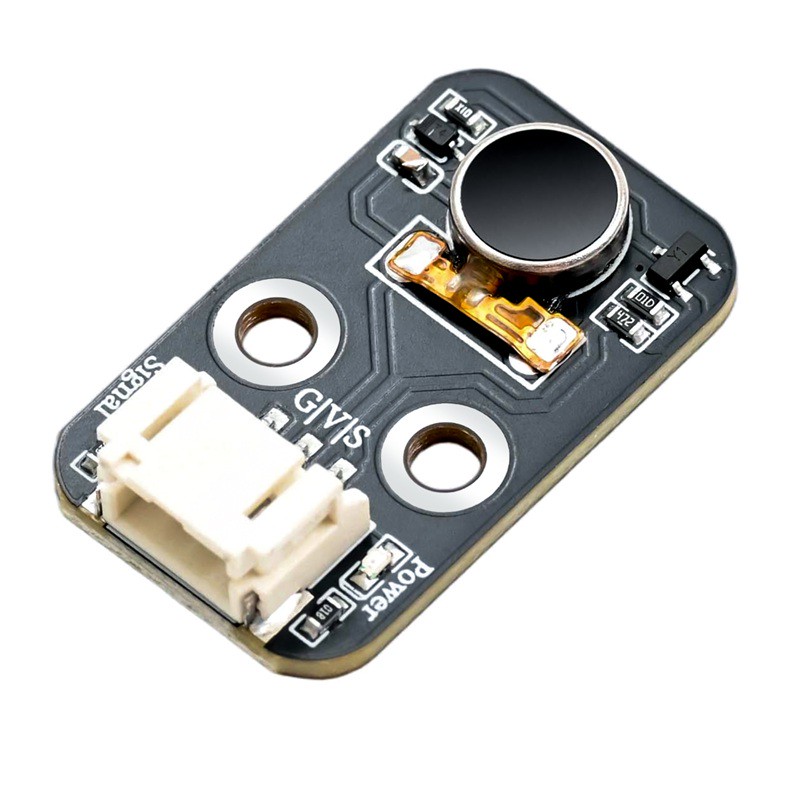
Der HS-F34P Vibration Modul ist ein Mikroactuator, der elektrische Signale in mechanische Schwingungen umwandelt und häufig zur Bereitstellung von Tastgefühl, Warnton und anderen verwendet wird. Er ist in Projekten mit Arduino, Control Board und anderen einfach zu verwenden.Das Herzstück ist der Mikro-Direktstrom-Exzentralschraubenmotor (ERM): Die Achse des Motors trägt einen exzentrischen Metallblock, der durch den Stromverschluss rotiert und eine ungleichmäßige Zentrifugalkraft erzeugt, die das gesamte Hochfrequenzschwingen antreibt.Modulintegration von SS050 NPN-Dioden als Taster-Schaltung, kann direkt über den Mikrocontroller IO-Anschluss gesteuert werden, ohne zusätzlichen Treiberboard. Unterstützt digitale Schalter (Hoch / Niedrigspannung) oder PWM zur Anpassung der Vibration Intensität (Duty Cycle Grösse).
2、Schemazeichnung
Schwingungsmodul-HS-F34P SchemaKlicken Sie zum Anzeigen
3、Modulparameter
Pinbezeichnung | Beschreibung |
|---|---|
G | GND(Spannungsversorgungsminus) |
V | VCC(Spannungsversorgungsplus) |
S | Signalleitung |
Spannungsversorgung: 3.3V-5V
Verbindungsmethode: PH2.0-3P Steckerkabel
Montageart: Doppelbolzenfixierung
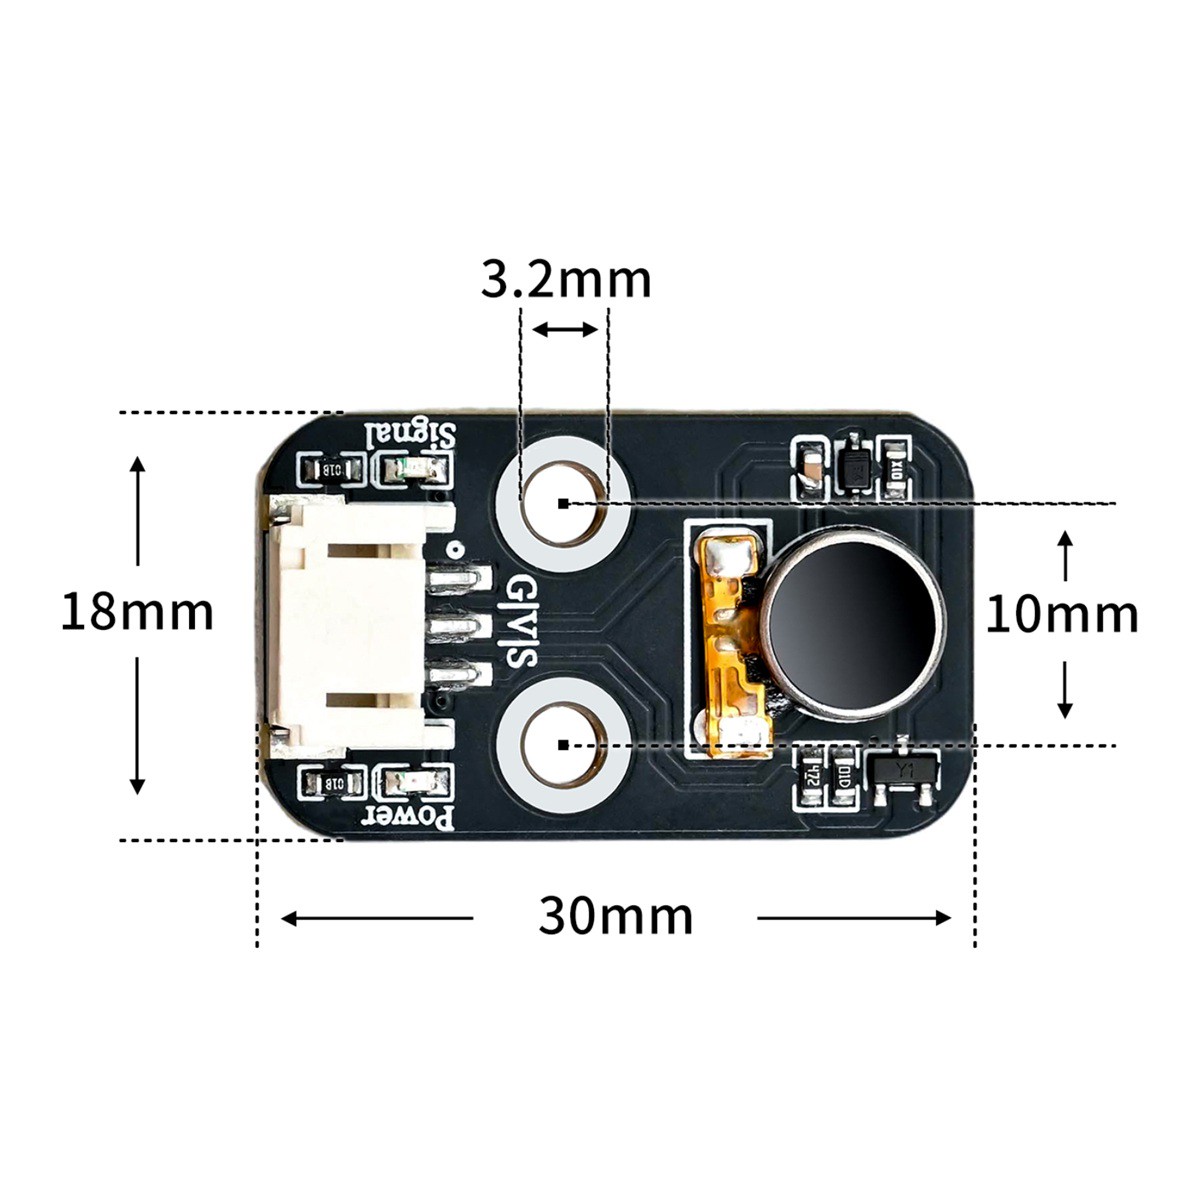
4, Platinegröße
5、Arduino IDE Beispielprogramm
Achtung: Wenn beim Hochladen des Programms eine Fehlermeldung bezüglich der Bibliotheksdateien angezeigt wird, laden Sie bitte zuerst die Bibliotheksdateien herunter!
Anleitung zum Herunterladen und Importieren der Bibliotheksdateien für das Arduino IDE:Klicken Sie zum Anzeigen
Beispielprogramm (UNO-Entwicklerboard):
// 函数:数字输出控制震动马达【开关启停】
// 引脚D2:数字电平,只有开/关两种状态,强度固定不变
void changeState() {
  digitalWrite(2,HIGH);   // D2输出高电平,马达震动
  delay(3000);            // 维持震动3秒
  digitalWrite(2,LOW);    // D2输出低电平,马达停止震动
  delay(3000);            // 停止3秒
}

// 函数:PWM模拟输出控制震动马达【调节震动强度】
// 引脚D3:PWM模拟输出,可以修改数值改变震动强弱
void changeIntensity() {
  analogWrite(3, 50);     // D3输出PWM,数值50,弱震动
  delay(3000);            // 弱震保持3秒
  analogWrite(3, 0);      // D3输出0,停止震动
  delay(3000);            // 静止3秒
  analogWrite(3, 255);    // D3输出PWM,数值255,最强震动
  delay(3000);            // 强震保持3秒
  analogWrite(3, 0);      // D3输出0,停止震动
  delay(3000);            // 静止3秒
}

void setup(){
  pinMode(2, OUTPUT);     // 设置D2为输出引脚(数字开关实验)
  pinMode(3, OUTPUT);     // 设置D3为输出引脚(PWM强度实验)
}

/*
=====实验备注(复制放到IDE代码末尾,或者PPT文字)=====
两个代码都可以。
模拟输出可以控制震动强度;
数字输出高电平为震动,低电平为不震动。
二选一。
目前选的是执行 changeIntensity 函数,信号引脚接D3,使用模拟输出实现不同震动强度。
如要用数字信号控制启停,可选择执行 changeState 函数,信号引脚接D2,使用数字电平输出控制模块启停。
*/
void loop(){
  // ========== 实验二选一,修改这里 ==========
  // changeState();       // 【数字开关实验】取消注释,使用D2引脚
  changeIntensity();      // 【PWM强度实验】当前启用,使用D3引脚
}
6、米思齐 Mixly 示例程序(图形化语言)
Beispielprogramm (UNO-Entwicklerboard):2、第二步将UNO开发板的库文件下载后解压在桌面。
Achtung: Wenn beim Hochladen des Programms eine Fehlermeldung bezüglich der Bibliotheksdateien angezeigt wird, laden Sie bitte zuerst die Bibliotheksdateien herunter!
米思齐(Mixly)IDE Arduino库文件下载及导入教程:Klicken Sie zum Anzeigen
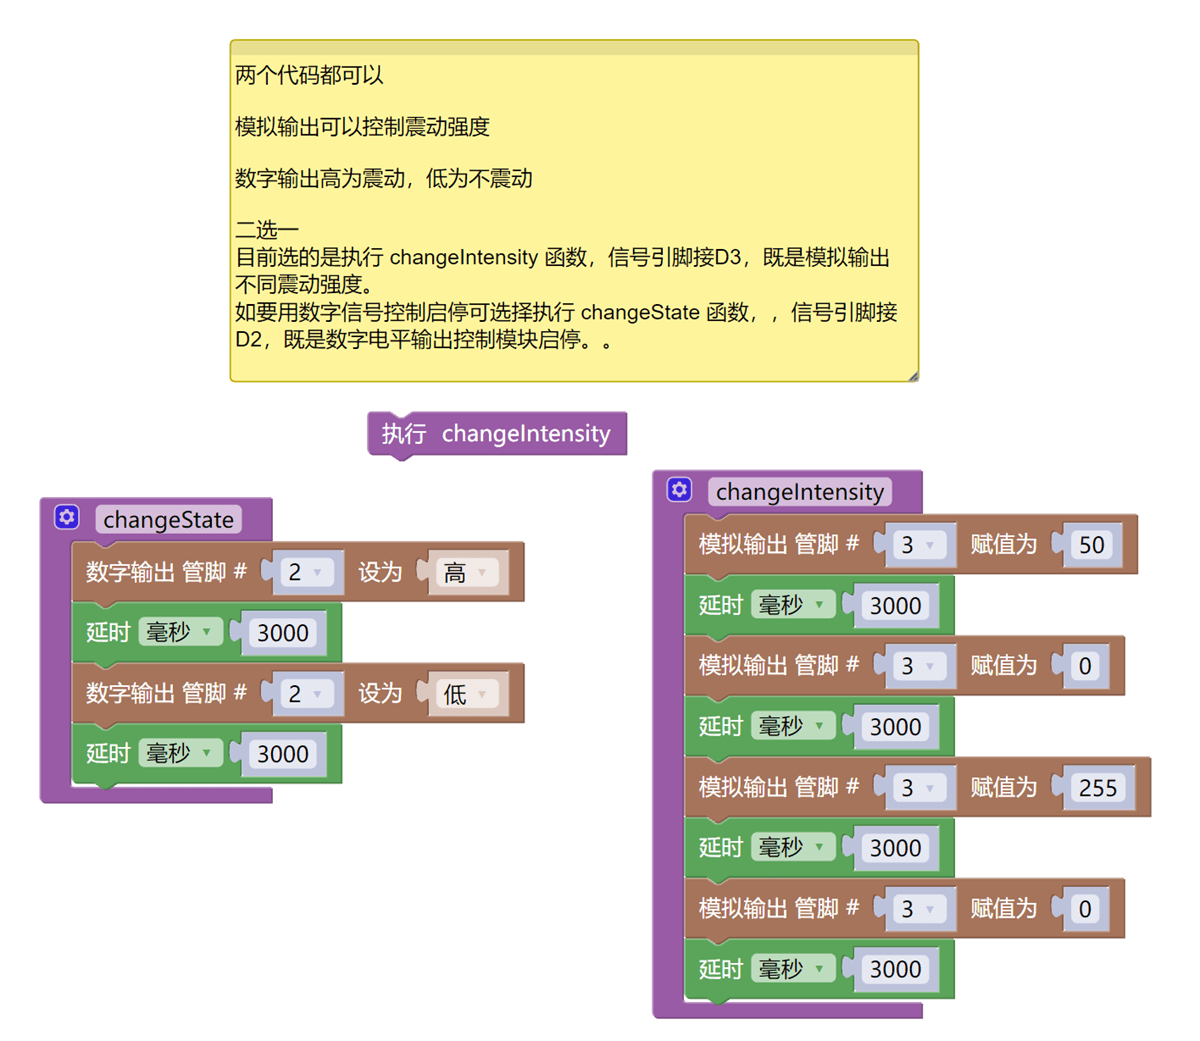
Beispielprogramm (ESP32-Entwicklungsboard):
Wird aktualisiert...
7, Aufbau des Testumgebungs
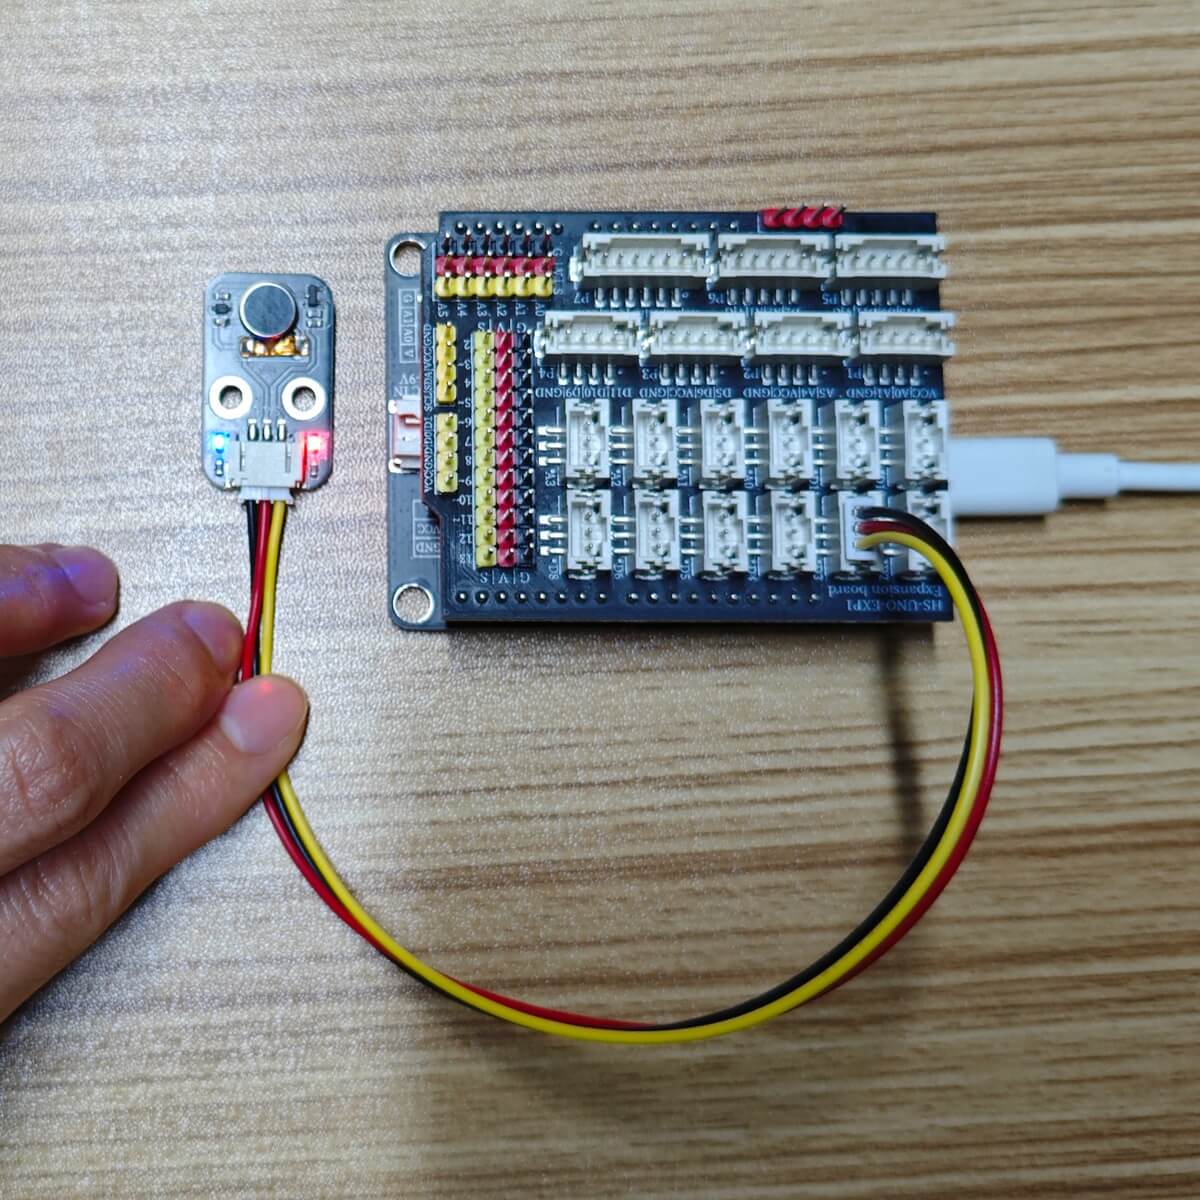
Testumgebung für Arduino UNO einrichten
Vorbereiten Sie die Komponenten:
HELLO STEM UNO R3 PRO Entwicklungsboard *1
HELLO STEM UNO EXP1 Erweiterungsplatte *1
USB type-c Datenkabel *1
Sensormodul (HS-F34P) *1
PH2.0 3P Doppelsteckerkabel *1
Schaltplan der Leitung:
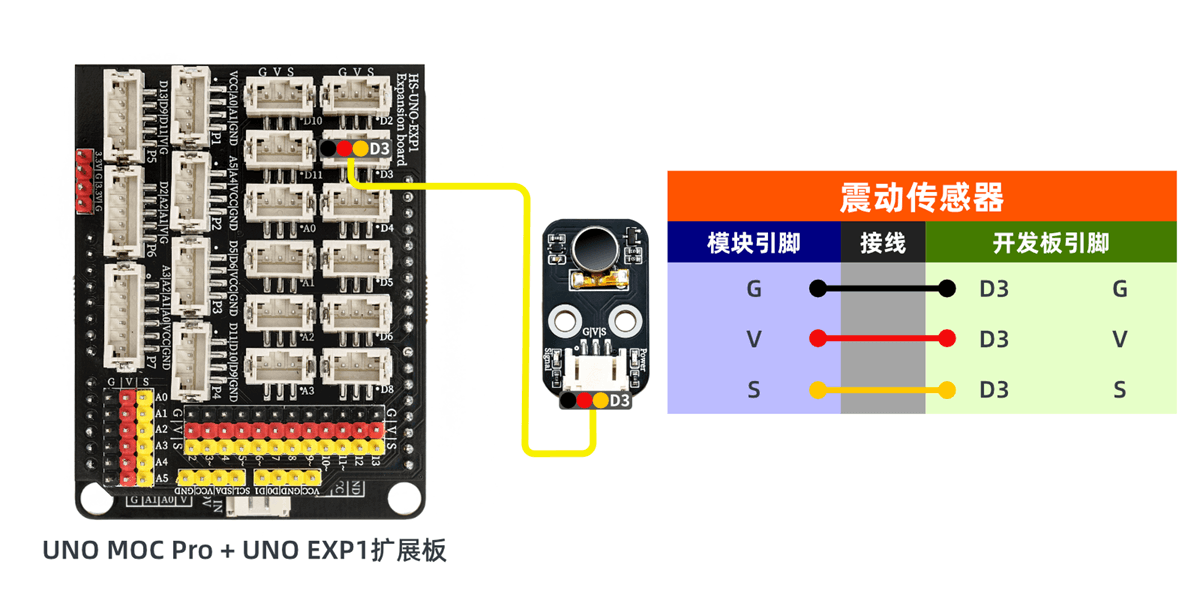
ESP32 Testumgebung einrichten
Vorbereiten Sie die Komponenten:Wird aktualisiert...
Schaltplan der Leitung:Wird aktualisiert...
8, Test results
Arduino UNO Testergebnis:
Durch den Versuch können wir beobachten, dass der Vibrationsmotor nach dem Programm läuft, nachdem das Kabel an das Arduino UNO-Entwicklungsboard angeschlossen und das Programm hochgeladen wurde: Schwache Vibration 3 Sekunden, Anhalten 3 Sekunden, stärkste Vibration 3 Sekunden, Anhalten 3 Sekunden, wiederholend.