1、Einführung
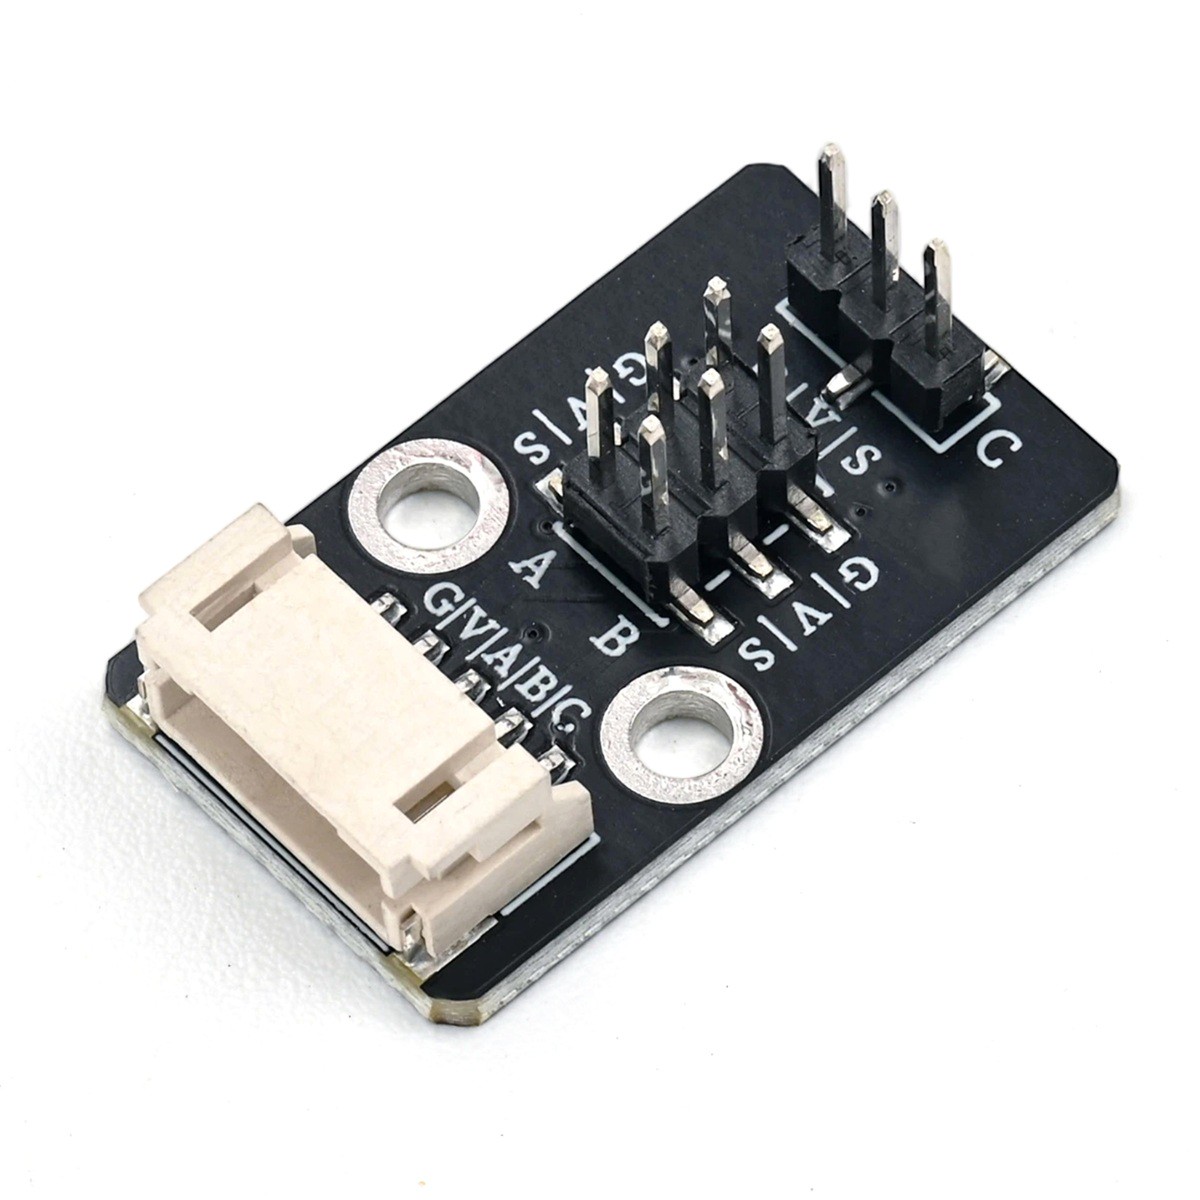
HS-S85P Ansteckplatte für dreipolare Servoverstärker, unterstützt die gleichzeitige Anbindung von 3 Servosignalen. Auf der Platine sind einheitliche 5V-Stromversorgung und GND-Gerüstsignal ausgeführt, außen wird ein PH-2.0-5P-Servoanschluss bereitgestellt, gleichzeitig werden两组 2.54mm-SMD-Steckstreifen ausgeführt, die direkt mit dem Hauptsteuerungs-IO-Anschluss verbunden werden können, um die Signalübergabe der Servosteuerung abzuschließen, ohne komplexe Verkabelung und einfach und schön, geeignet für Anwendungen in der Robotik, Plattform, Wagenlenkung und anderen Servo-Anwendungsszenarien.Der Modul verteilt Signale und Spannung, enthält jedoch keine aktiven Bauelemente; der Hauptkontroller gibt PWM-Steuersignale aus, die direkt über die Steckerbrücke an die externen Servomotoren weitergeleitet werden, die Spannungsversorgung der Servomotoren wird durch das 5V-Netzwerk der Steckerbrücke einheitlich bereitgestellt.
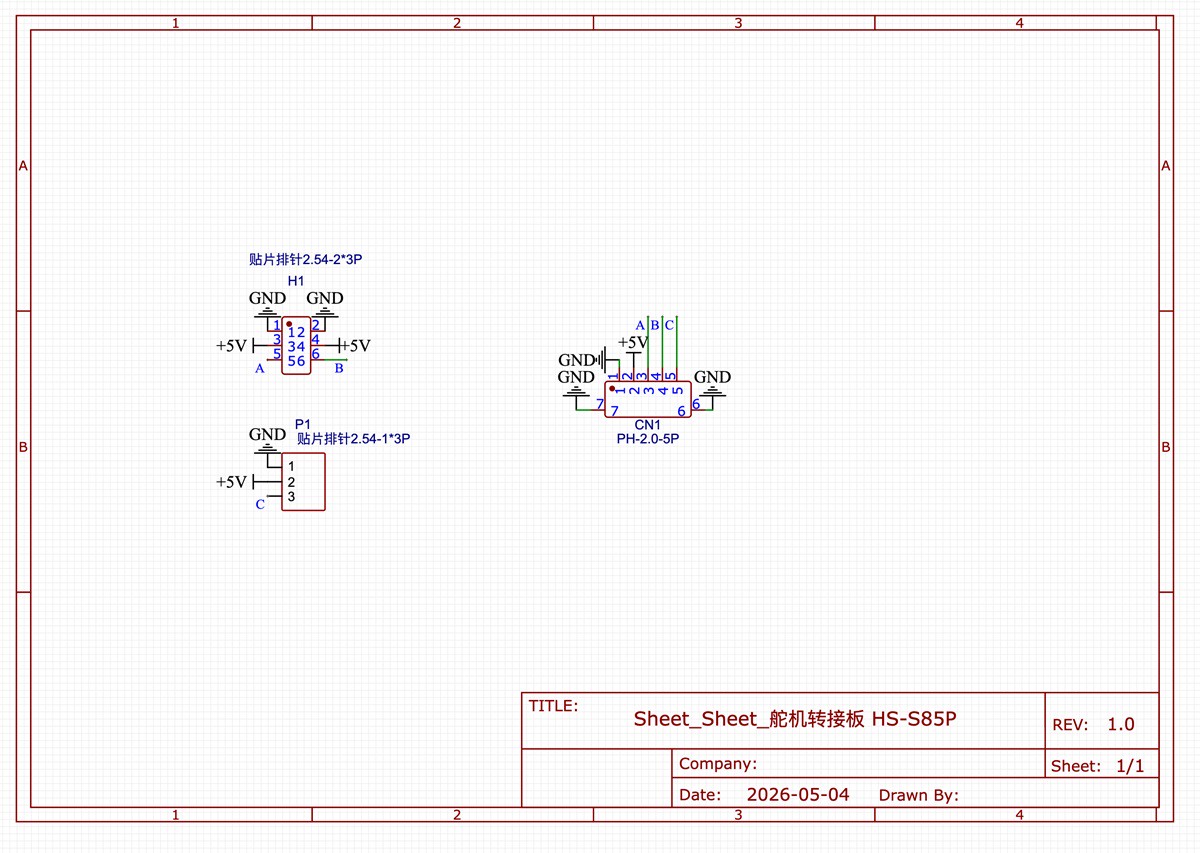
2、Schemazeichnung
Servo-Interface-Board-HS-S85P Schematics Klicken Sie hier, um zu sehen
3、Modulparameter
Pinbezeichnung | Beschreibung |
|---|---|
G | GND(Spannungsversorgungsminus) |
V | VCC(Spannungsversorgungsplus) |
A | Eingabe A-Spur Antrieb PWM-Signal-Leitung |
B | Eingabe B-Spur Antrieb PWM-Signal-Leitung |
C | Eingabe C-Spur Antrieb PWM-Signal-Leitung |
S * 3 | Korrespondiert in A, B, C für die entsprechenden PWM-Signal-Ausgangsleitungen |
Spannungsversorgung: 5V
Verbindungsmethode: PH2.0-5P Steckerkabel, 2.54mm Streifen
Montageart: Doppelbolzenfixierung
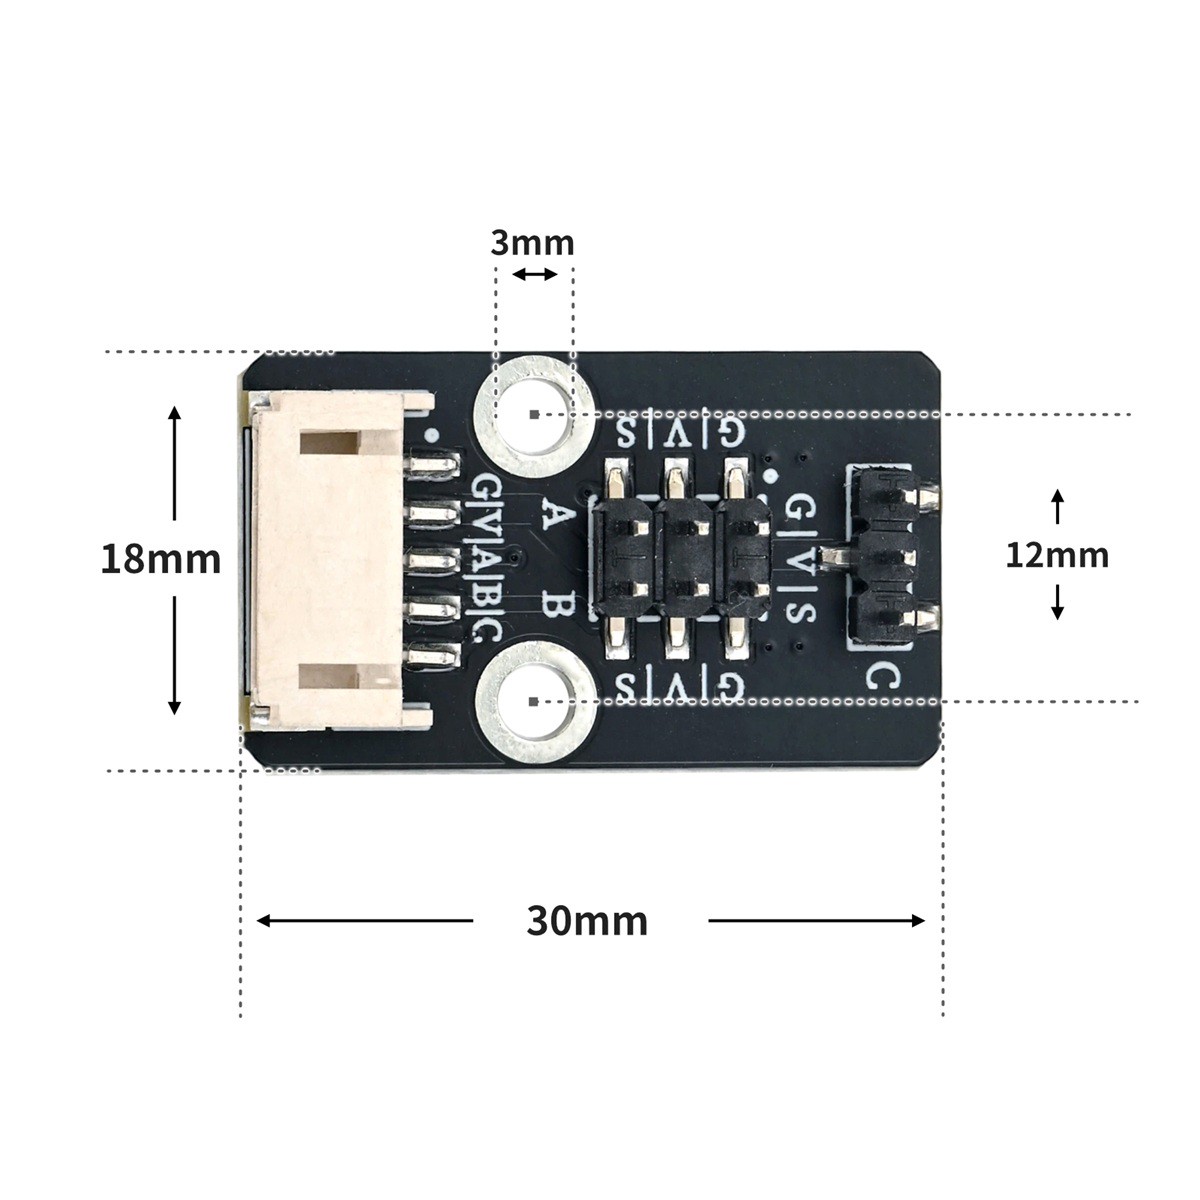
4, Platinegröße
5、Arduino IDE Beispielprogramm
Achtung: Wenn beim Hochladen des Programms eine Fehlermeldung bezüglich der Bibliotheksdateien angezeigt wird, laden Sie bitte zuerst die Bibliotheksdateien herunter!
Anleitung zum Herunterladen und Importieren der Bibliotheksdateien für das Arduino IDE:Klicken Sie zum Anzeigen
Beispielprogramm (UNO-Entwicklerboard):
#include <Servo.h>
Servo servo_2;    // 定义舵机对象,绑定主控D2引脚
Servo servo_A2;   // 定义舵机对象,绑定主控A2引脚
Servo servo_A1;   // 定义舵机对象,绑定主控A1引脚

void setup(){
  servo_2.attach(2);      // 舵机PWM信号输出到主控D2引脚
  servo_A2.attach(A2);    // 舵机PWM信号输出到主控A2引脚
  servo_A1.attach(A1);    // 舵机PWM信号输出到主控A1引脚
}

void loop(){
  servo_2.write(1);       // 设置该舵机转动至1°
  delay(0);               // 空延时,不阻塞程序
  servo_A2.write(1);      // 设置该舵机转动至1°
  delay(0);
  servo_A1.write(1);      // 设置该舵机转动至1°
  delay(0);
  delay(1000);            // 维持角度1000ms

  servo_2.write(179);     // 设置该舵机转动至179°
  delay(0);
  servo_A2.write(179);    // 设置该舵机转动至179°
  delay(0);
  servo_A1.write(179);    // 设置该舵机转动至179°
  delay(0);
  delay(1000);            // 维持角度1000ms
}
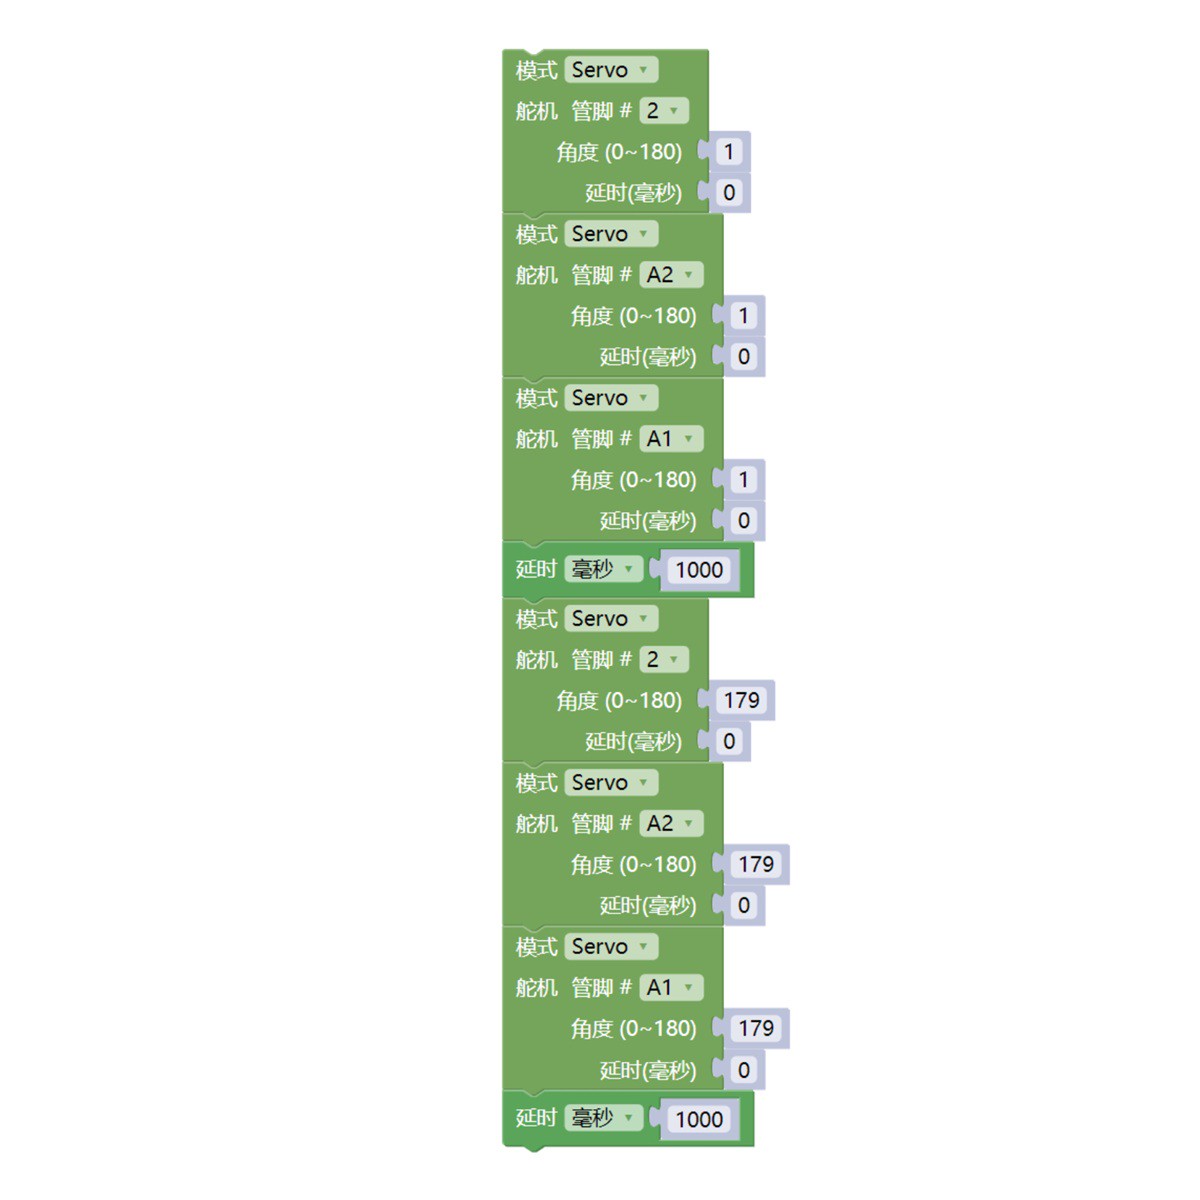
6、米思齐 Mixly 示例程序(图形化语言)
Beispielprogramm (UNO-Entwicklerboard):2、第二步将UNO开发板的库文件下载后解压在桌面。
Achtung: Wenn beim Hochladen des Programms eine Fehlermeldung bezüglich der Bibliotheksdateien angezeigt wird, laden Sie bitte zuerst die Bibliotheksdateien herunter!
米思齐(Mixly)IDE Arduino库文件下载及导入教程:Klicken Sie zum Anzeigen
Beispielprogramm (ESP32-Entwicklungsboard):
Wird aktualisiert...
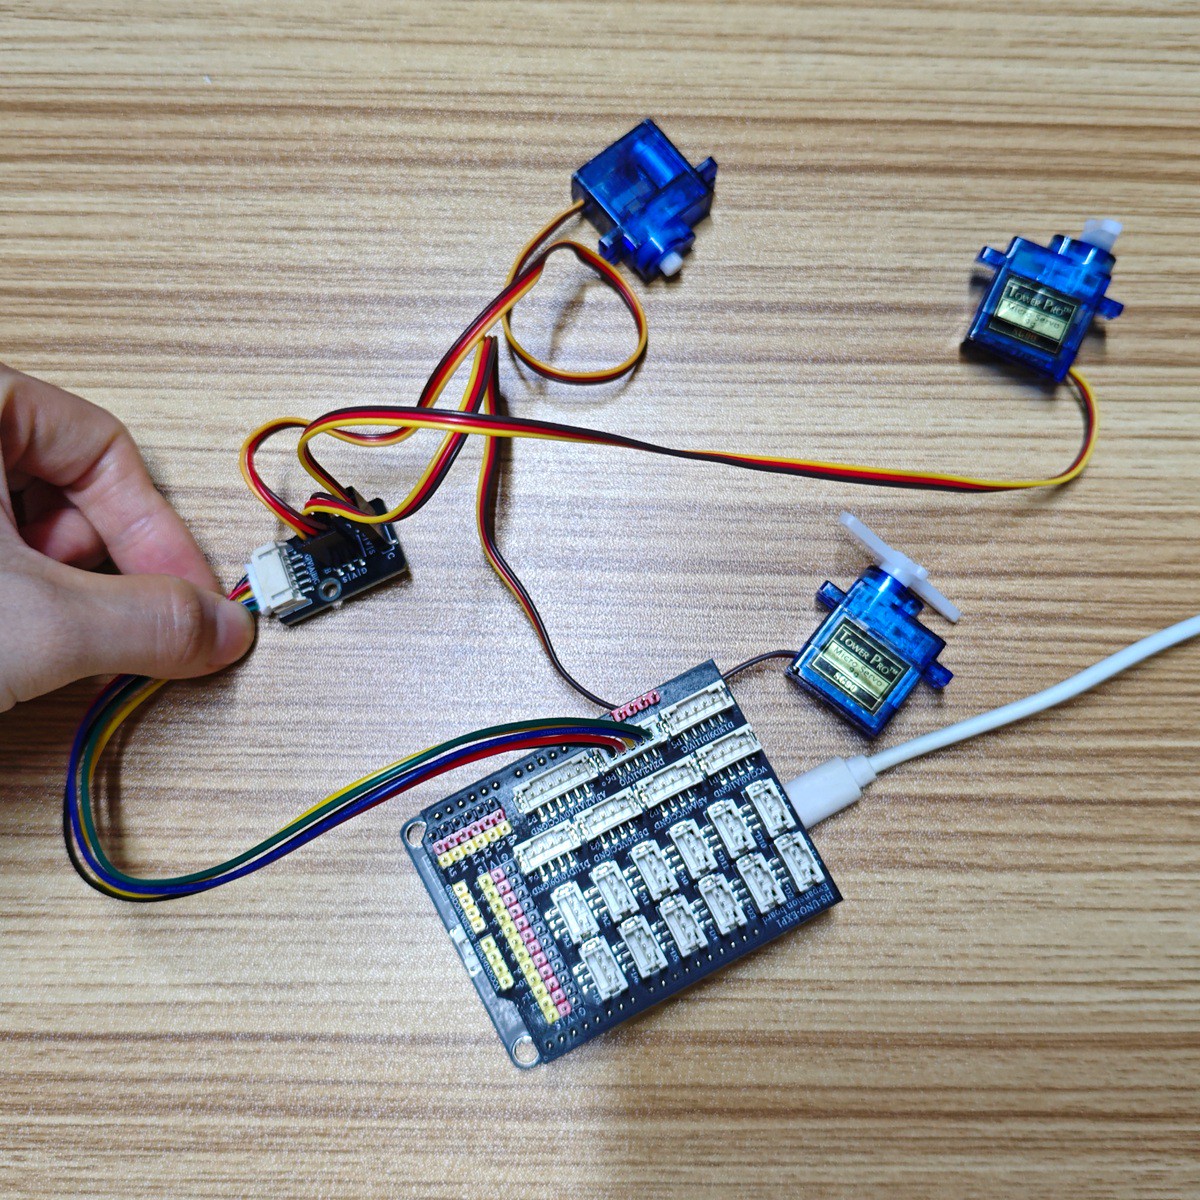
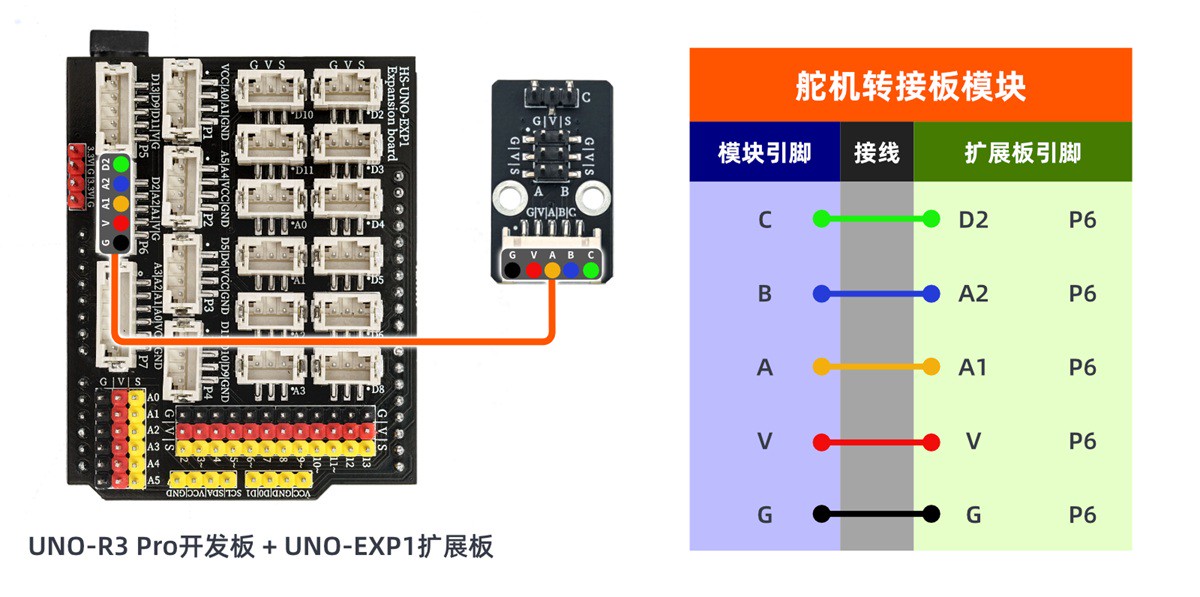
7, Aufbau des Testumgebungs
Testumgebung für Arduino UNO einrichten
Vorbereiten Sie die Komponenten:
HELLO STEM UNO R3 PRO Entwicklungsboard *1
HELLO STEM UNO EXP1 Erweiterungsplatte *1
USB type-c Datenkabel *1
sg90 9g servo*3
Sensor-Modul (HS-S08AP) *1
PH2.0 5P double-ended wire *1
Schaltplan der Leitung:
ESP32 Testumgebung einrichten
Vorbereiten Sie die Komponenten:Wird aktualisiert...
Schaltplan der Leitung:Wird aktualisiert...
8, Test results
Arduino UNO Testergebnis:
Through the experiment, we can observe that after the device is connected with wires and the program is uploaded to the Arduino UNO development board, three servos will rotate to 1° position and hold for 1 second, then rotate to 179° position and hold for 1 second, and so on in a cyclic manner.