1、介紹
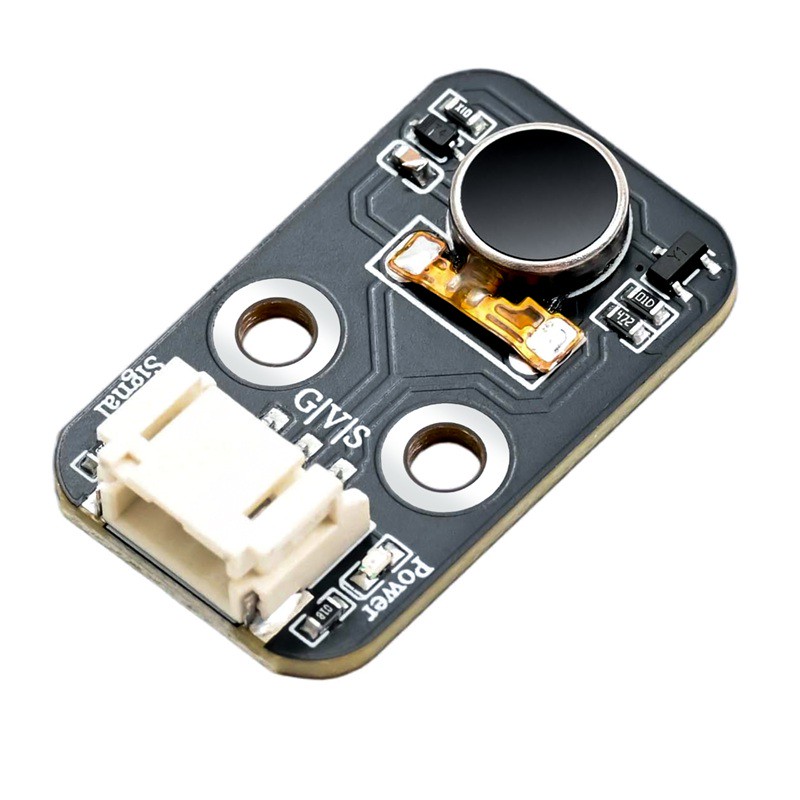
HS-F34P 震動模塊是一種將電信號轉為機械震動的微型執行器,常用於提供觸覺反饋、報警提醒等,在 Arduino、掌控板等開發項目中極易使用。核心是微型直流偏心馬達(ERM):馬達軸帶一個偏心金屬塊,通電旋轉時產生不均衡離心力,帶動整體高頻震動。模組集成 SS050 NPN 三極管作為開關驅動,可直接用單片機 IO 口控制,無需額外驅動板。支援數字開關(高 / 低電平)或 PWM 調節震動強度(佔空比大小)。
2、原理圖
3、模組參數
引腳名稱 | 描述 |
|---|---|
G | GND(電源輸入負極) |
V | VCC(電源輸入正極) |
S | 信號引腳 |
供電電壓:3.3V-5V
連接方式:PH2.0‑3P 端子線
安裝方式:雙螺絲固定
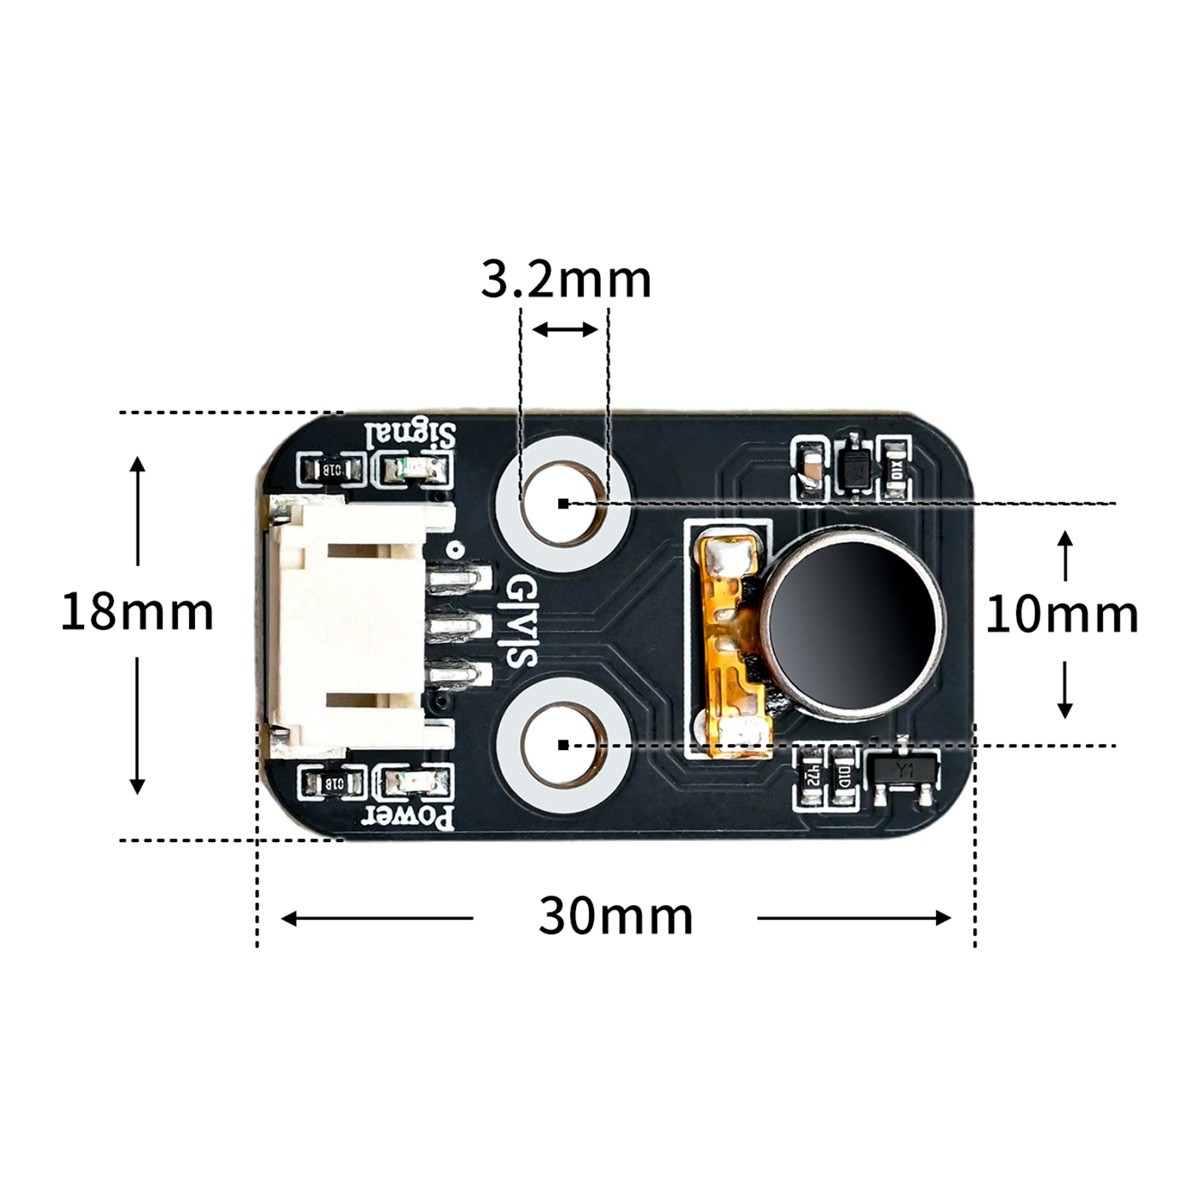
4、電路板尺寸
5、Arduino IDE示範程序
注意:程式上傳時如果提示庫文件報錯,請先導入庫文件!
Arduino IDE 庁件文件下載及導入教範:點擊查看
示範程序(UNO開發板):
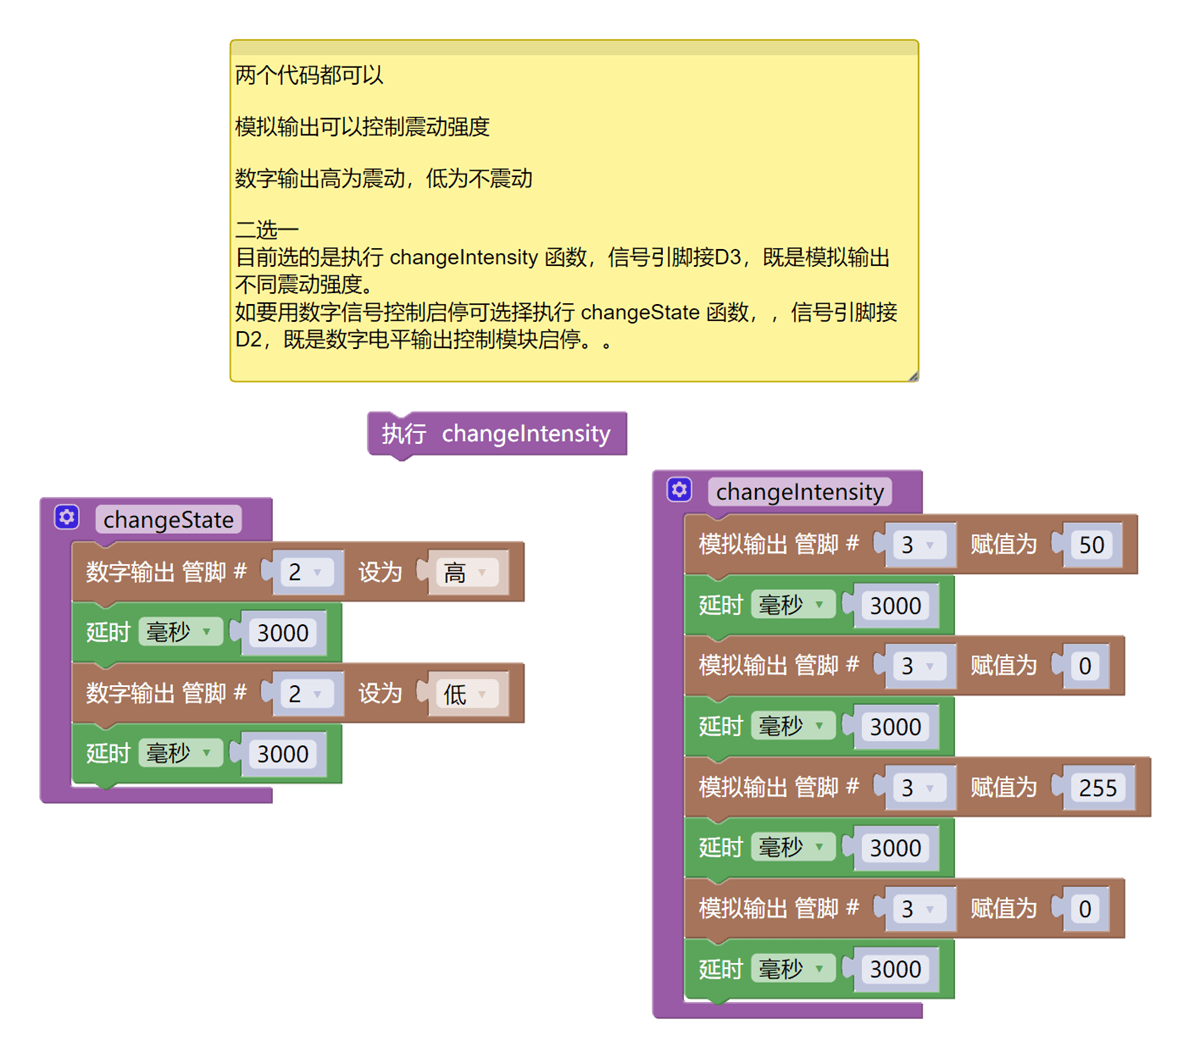
// 函数:数字输出控制震动马达【开关启停】
// 引脚D2:数字电平,只有开/关两种状态,强度固定不变
void changeState() {
  digitalWrite(2,HIGH);   // D2输出高电平,马达震动
  delay(3000);            // 维持震动3秒
  digitalWrite(2,LOW);    // D2输出低电平,马达停止震动
  delay(3000);            // 停止3秒
}

// 函数:PWM模拟输出控制震动马达【调节震动强度】
// 引脚D3:PWM模拟输出,可以修改数值改变震动强弱
void changeIntensity() {
  analogWrite(3, 50);     // D3输出PWM,数值50,弱震动
  delay(3000);            // 弱震保持3秒
  analogWrite(3, 0);      // D3输出0,停止震动
  delay(3000);            // 静止3秒
  analogWrite(3, 255);    // D3输出PWM,数值255,最强震动
  delay(3000);            // 强震保持3秒
  analogWrite(3, 0);      // D3输出0,停止震动
  delay(3000);            // 静止3秒
}

void setup(){
  pinMode(2, OUTPUT);     // 设置D2为输出引脚(数字开关实验)
  pinMode(3, OUTPUT);     // 设置D3为输出引脚(PWM强度实验)
}

/*
=====实验备注(复制放到IDE代码末尾,或者PPT文字)=====
两个代码都可以。
模拟输出可以控制震动强度;
数字输出高电平为震动,低电平为不震动。
二选一。
目前选的是执行 changeIntensity 函数,信号引脚接D3,使用模拟输出实现不同震动强度。
如要用数字信号控制启停,可选择执行 changeState 函数,信号引脚接D2,使用数字电平输出控制模块启停。
*/
void loop(){
  // ========== 实验二选一,修改这里 ==========
  // changeState();       // 【数字开关实验】取消注释,使用D2引脚
  changeIntensity();      // 【PWM强度实验】当前启用,使用D3引脚
}
6、米思齊Mixly示例程式(圖形化語言)
示範程序(UNO開發板):點擊下載
注意:程式上傳時如果提示庫文件報錯,請先導入庫文件!
米思齊(Mixly)IDE Arduino 圖庫檔案下載及匯入教學:點擊查看
示範程序(ESP32開發板):
等更新...
7、測試環境搭建
Arduino UNO 測試環境搭建
準備配件:
HELLO STEM UNO R3 PRO 開發板 *1
HELLO STEM UNO 擴展板 *1
USB type-c 資料線 *1
感應器模块(HS-F34P)*1
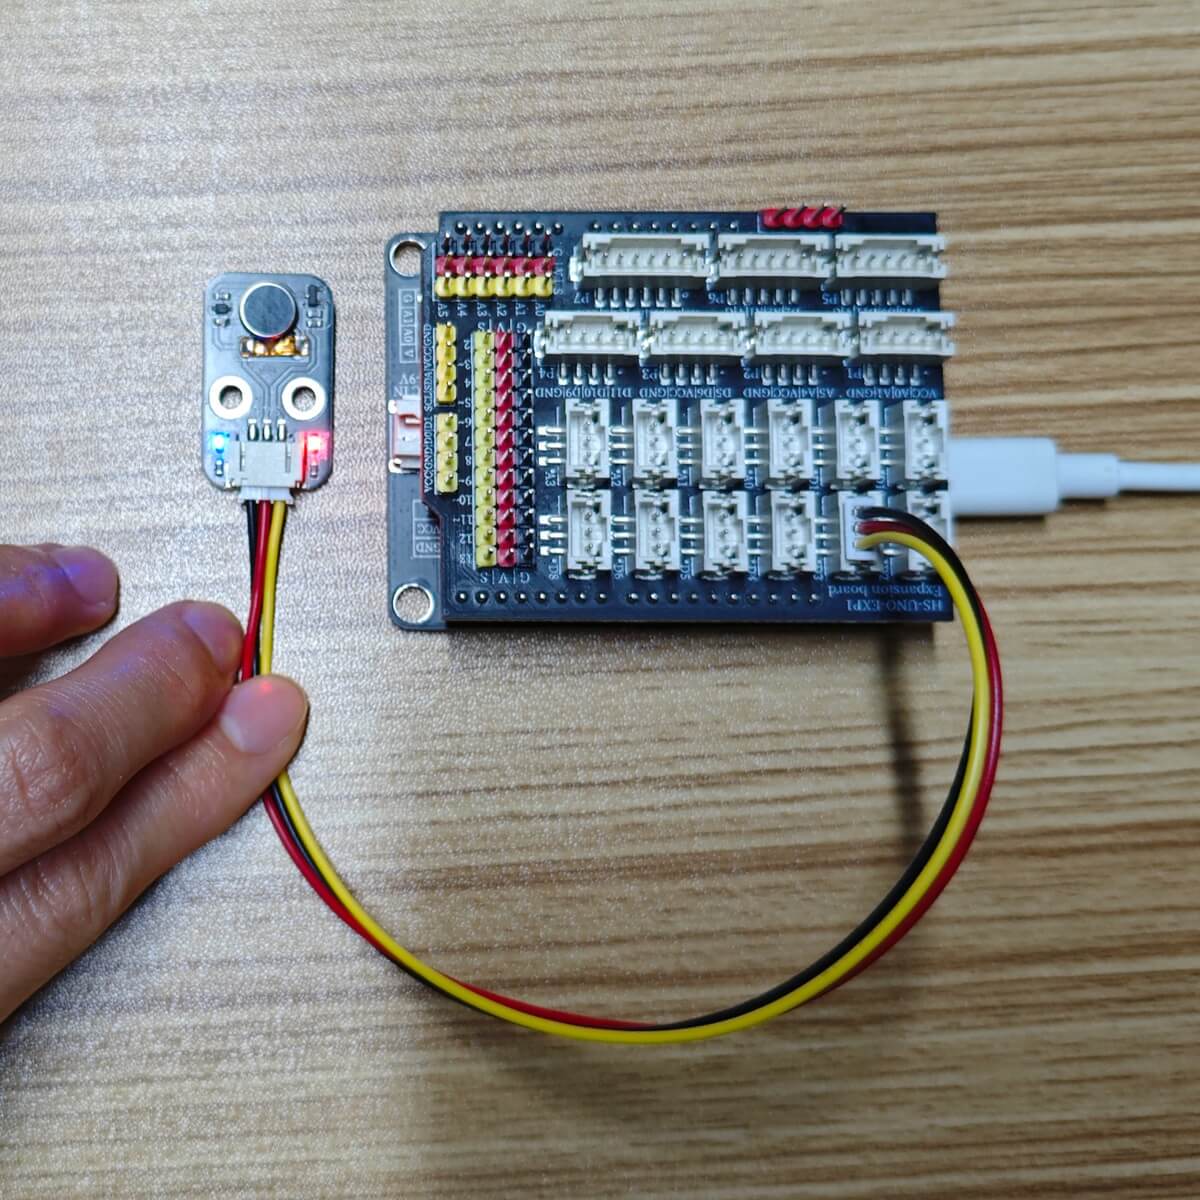
PH2.0 3P雙端子線 *1
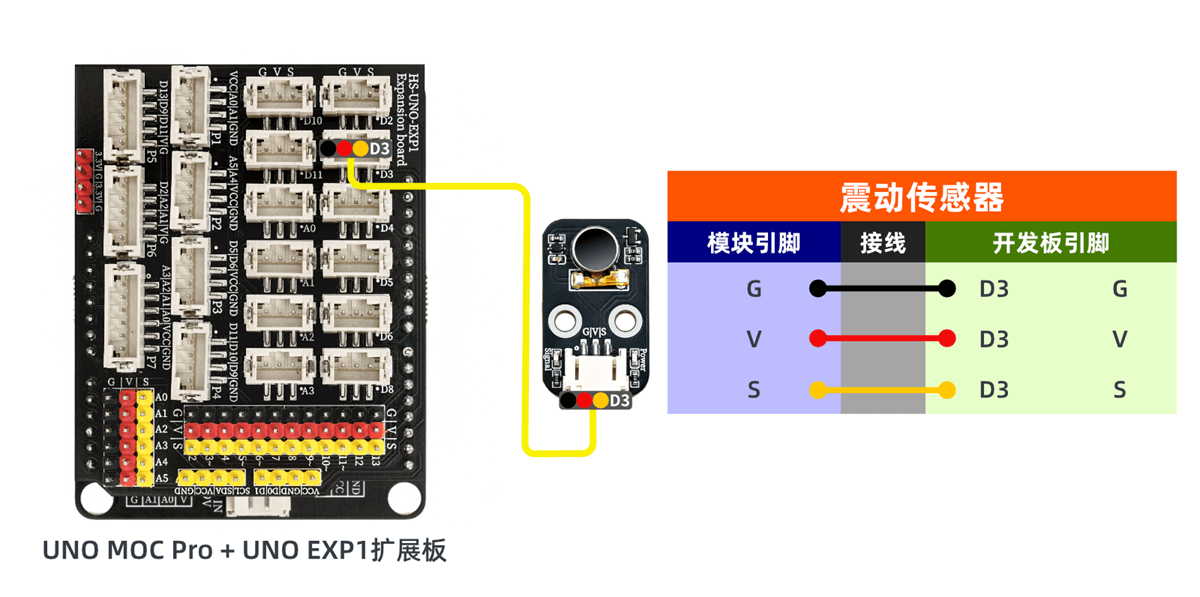
電路接線圖:
ESP32 測試環境搭建
準備配件:等更新...
電路接線圖:等更新...
8、測試結果
Arduino UNO 混试结果:
通過實驗,我們可以觀察到接線並上傳程序到 Arduino UNO 開發板後,震動馬達按照程序運行:弱震動 3 秒,停止 3 秒,最強震動 3 秒,停止 3 秒,循環往複。