1、介紹
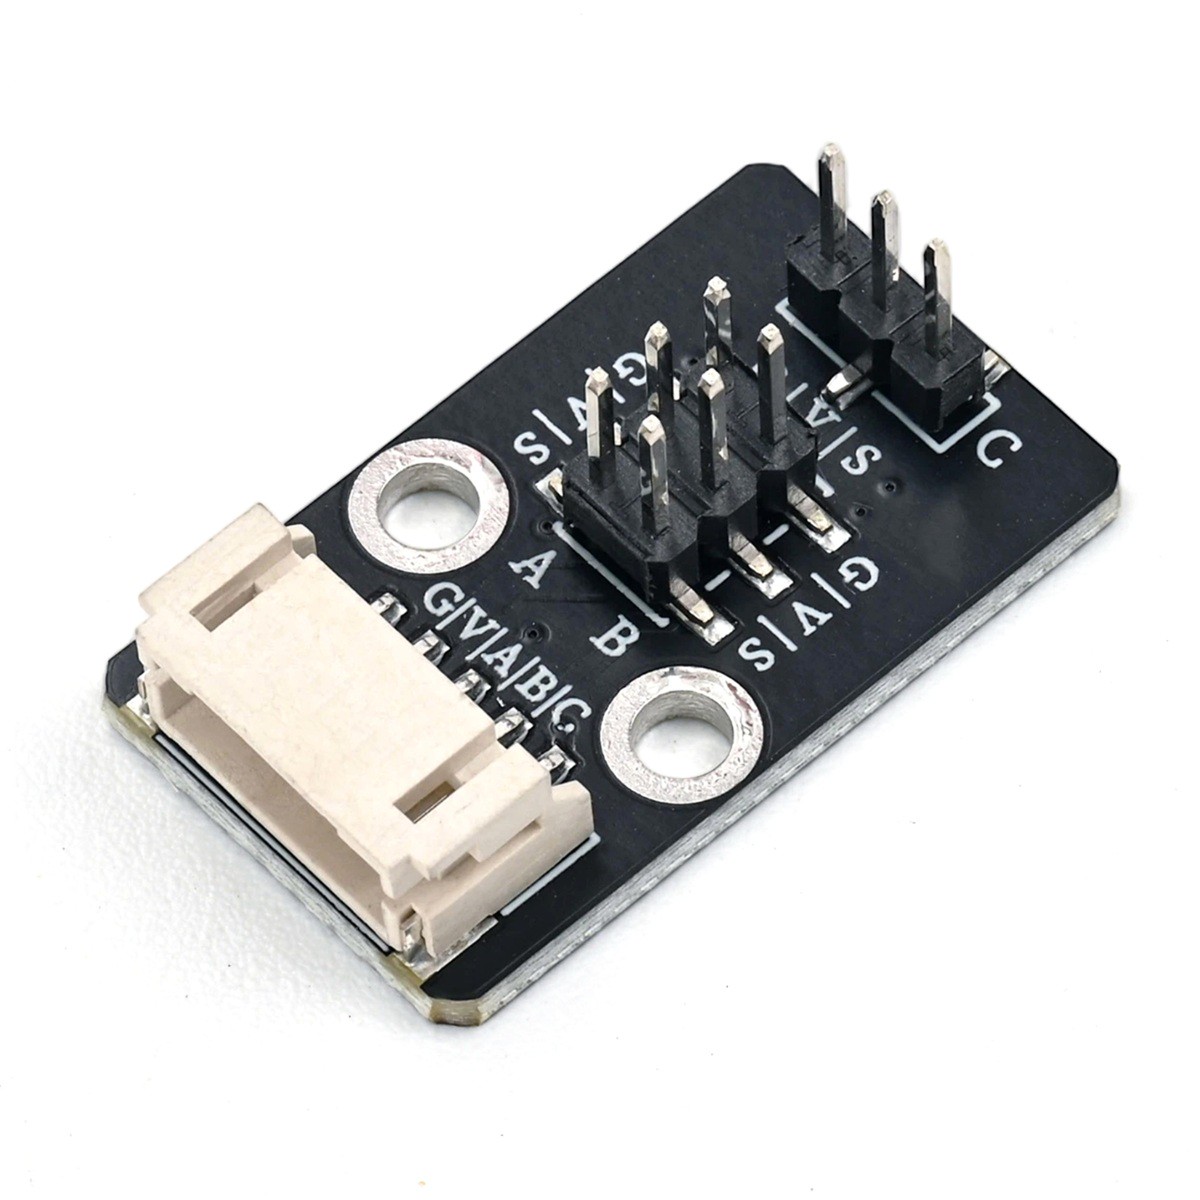
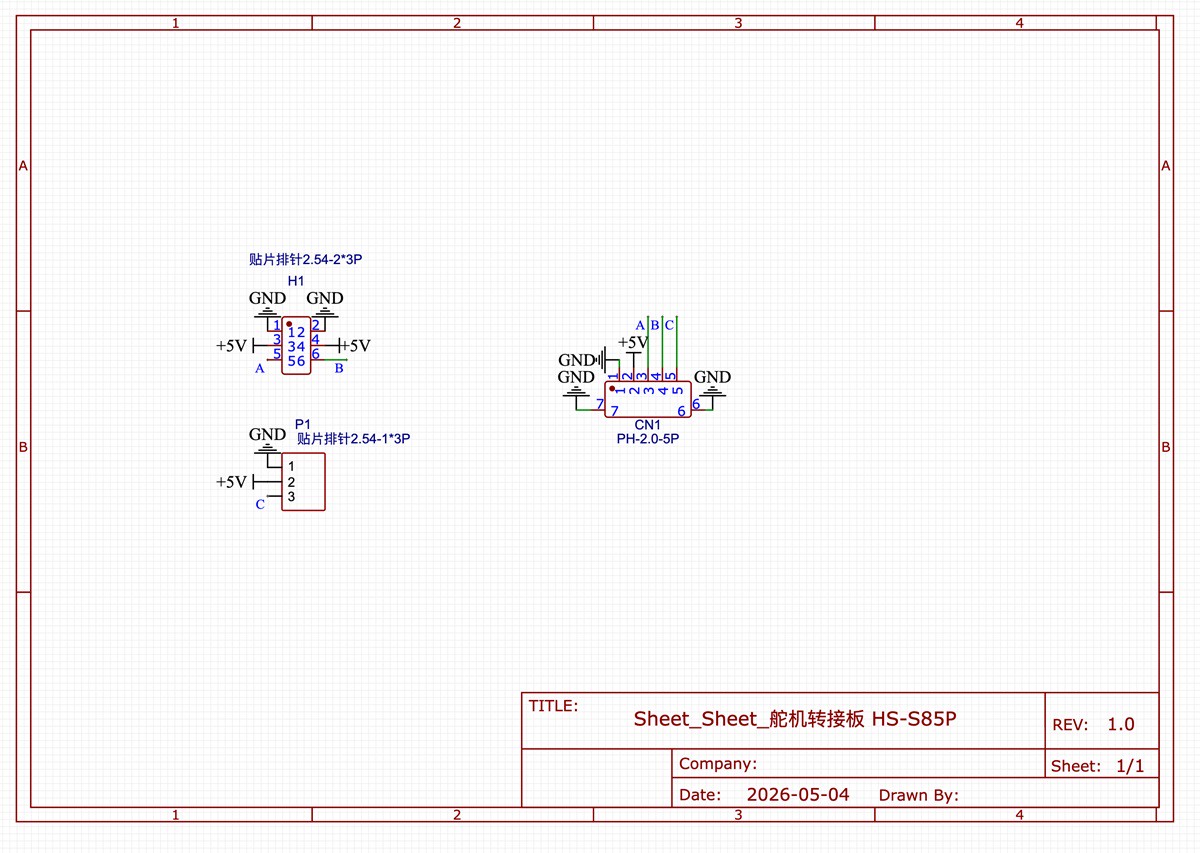
HS‑S85P 舵機轉接板為三路舵機擴展轉接模塊,支持同時外接 3 路舵機信號。板上引出統一的 5V 電源與 GND 地信號,對外提供 PH‑2.0‑5P 舵機插座,同時引出兩組 2.54mm 貼片排釘,可直連主控 IO 口,完成舵機控制信號轉接,省去複雜接線又簡潔美觀,適用於機械臂、雲台、小車轉向等舵機應用場景。模組僅做信號與電源分配,無有源晶片;主控輸出 PWM 控制信號,通過轉接板直接給到外接舵機,舵機供電由轉接板 5V 網絡統一供給。
2、原理圖
3、模組參數
引腳名稱 | 描述 |
|---|---|
G | GND(電源輸入負極) |
V | VCC(電源輸入正極) |
A | 輸入 A 路舵機 PWM 信号引腳 |
B | 輸入 B 路舵機 PWM 信号引腳 |
C | 輸入 C 路舵機 PWM 信号引腳 |
S * 3 | 對應在 A、B、C 處為對應 PWM 信号引腳輸出 |
供電電壓:5V
連接方式:PH2.0‑5P 端子線、2.54mm 排釘
安裝方式:雙螺絲固定
4、電路板尺寸
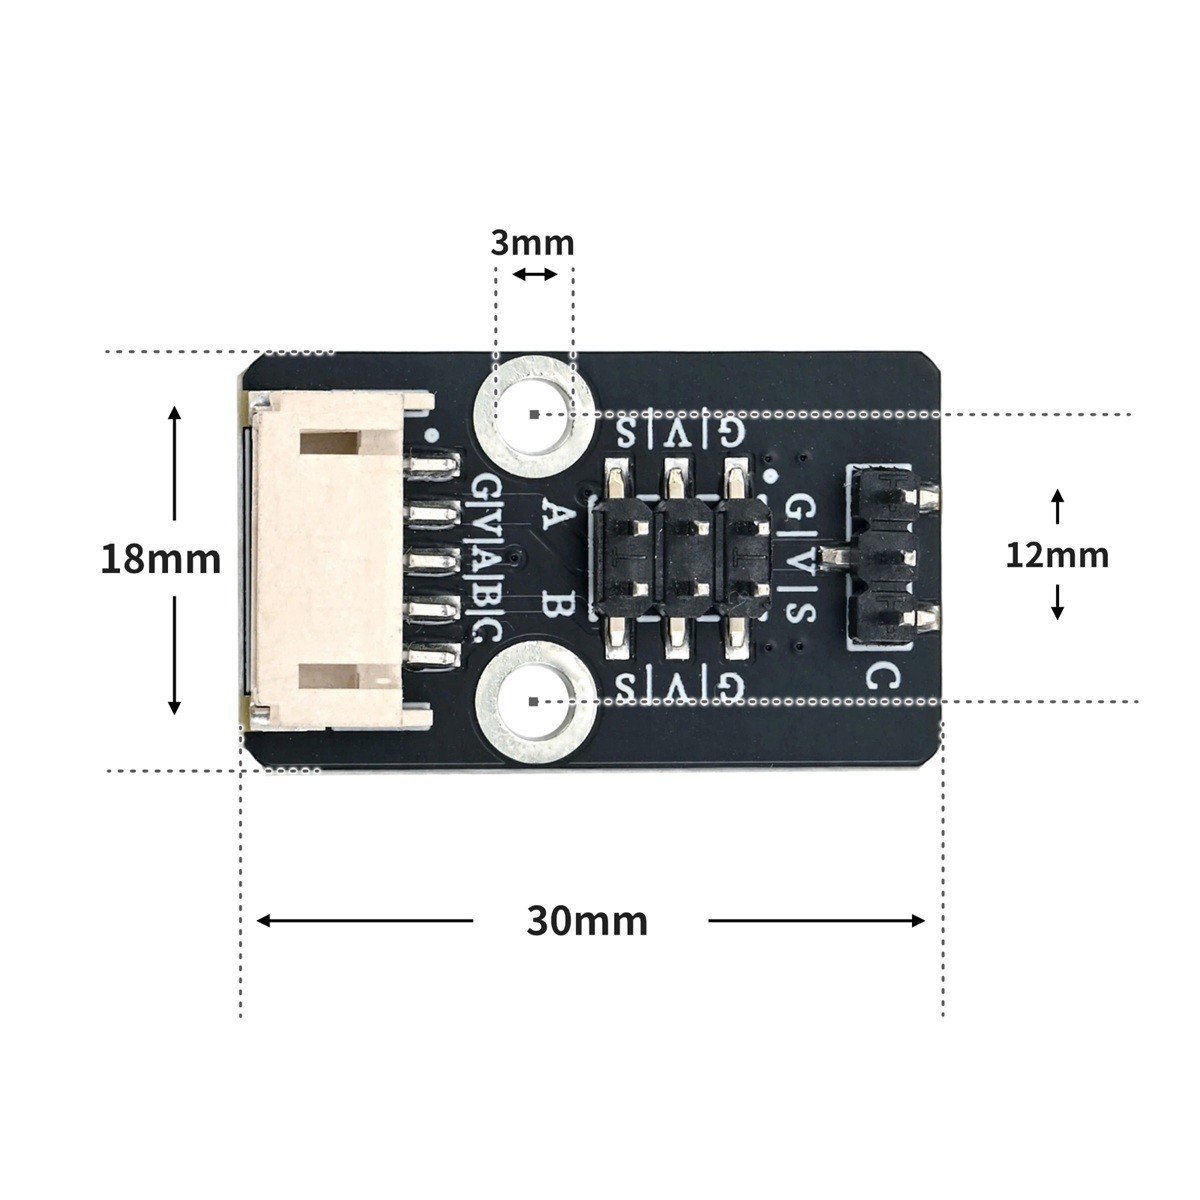
5、Arduino IDE示範程序
注意:程式上傳時如果提示庫文件報錯,請先導入庫文件!
Arduino IDE 庁件文件下載及導入教範:點擊查看
示範程序(UNO開發板):
#include <Servo.h>
Servo servo_2;    // 定义舵机对象,绑定主控D2引脚
Servo servo_A2;   // 定义舵机对象,绑定主控A2引脚
Servo servo_A1;   // 定义舵机对象,绑定主控A1引脚

void setup(){
  servo_2.attach(2);      // 舵机PWM信号输出到主控D2引脚
  servo_A2.attach(A2);    // 舵机PWM信号输出到主控A2引脚
  servo_A1.attach(A1);    // 舵机PWM信号输出到主控A1引脚
}

void loop(){
  servo_2.write(1);       // 设置该舵机转动至1°
  delay(0);               // 空延时,不阻塞程序
  servo_A2.write(1);      // 设置该舵机转动至1°
  delay(0);
  servo_A1.write(1);      // 设置该舵机转动至1°
  delay(0);
  delay(1000);            // 维持角度1000ms

  servo_2.write(179);     // 设置该舵机转动至179°
  delay(0);
  servo_A2.write(179);    // 设置该舵机转动至179°
  delay(0);
  servo_A1.write(179);    // 设置该舵机转动至179°
  delay(0);
  delay(1000);            // 维持角度1000ms
}
6、米思齊Mixly示例程式(圖形化語言)
示範程序(UNO開發板):點擊下載
注意:程式上傳時如果提示庫文件報錯,請先導入庫文件!
米思齊(Mixly)IDE Arduino 圖庫檔案下載及匯入教學:點擊查看
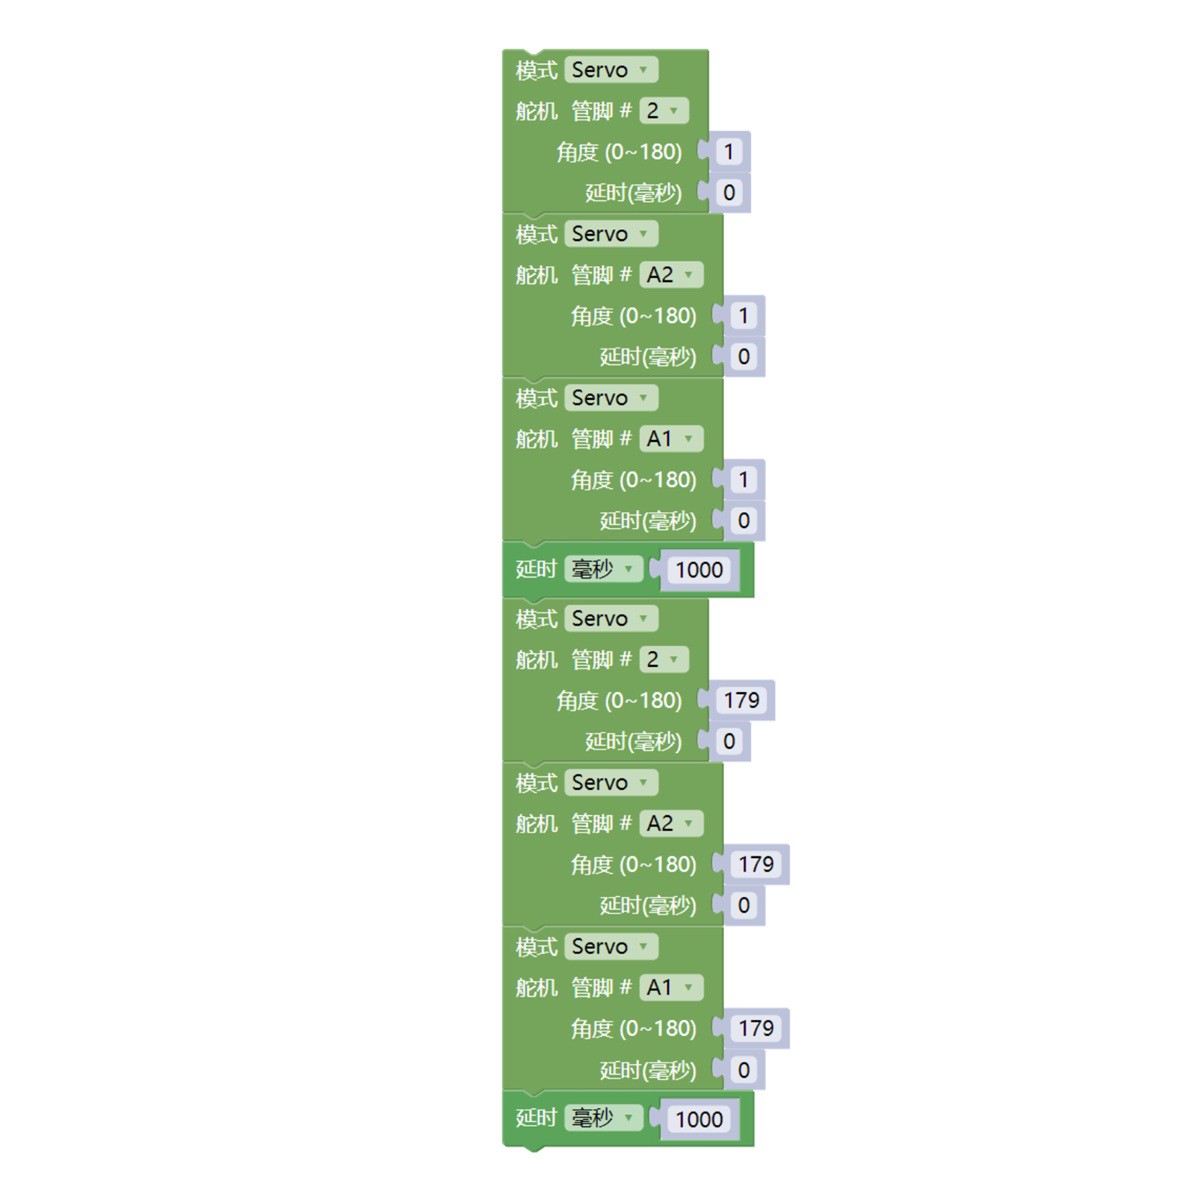
示範程序(ESP32開發板):
等更新...
7、測試環境搭建
Arduino UNO 測試環境搭建
準備配件:
HELLO STEM UNO R3 PRO 開發板 *1
HELLO STEM UNO 擴展板 *1
USB type-c 資料線 *1
sg90 9g舵機*3
感應器模塊(HS-S08AP)*1
PH2.0 5P雙端子線 *1
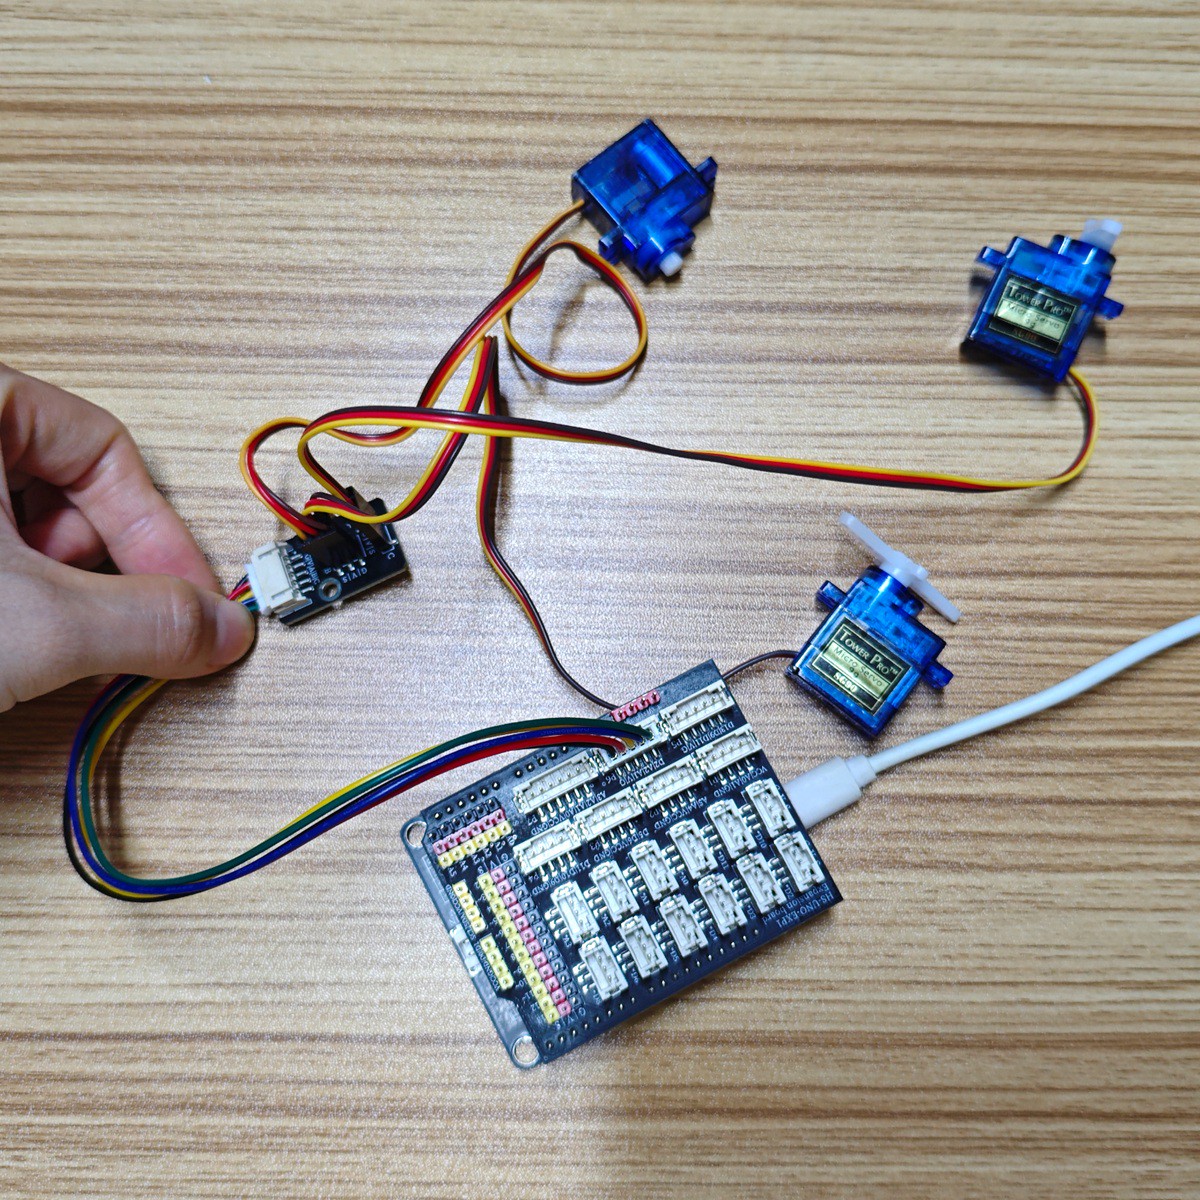
電路接線圖:
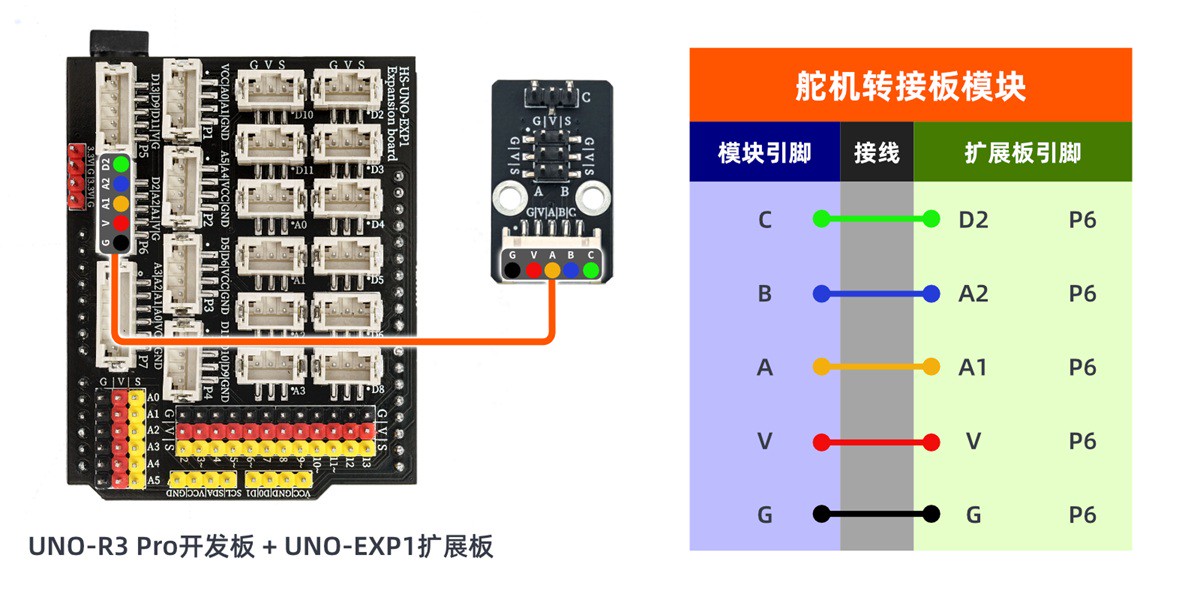
ESP32 測試環境搭建
準備配件:等更新...
電路接線圖:等更新...
8、測試結果
Arduino UNO 混试结果:
通過實驗,我們可以觀察到將器件連接好線並上傳程序到 Arduino UNO 開發板之後,將會發現三個舵機會根據程序先轉動到 1° 位置保持 1 秒,再轉動到 179° 位置保持 1 秒,如此往復循環。