1、소개
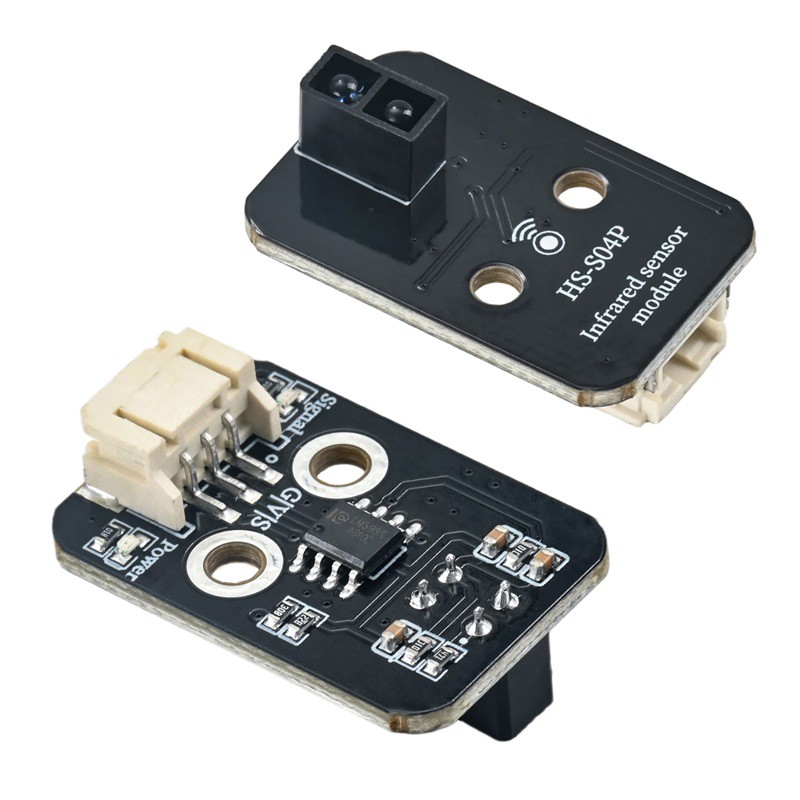
循迹传感器는 회사가 특별히 추적 로봇차를 위해 개발한 센서로, 전압 조절자를 조정하지 않아도 추적 로봇차가 더 간편하고 안정적으로 작동합니다.循迹 센서는 원래적으로는 적외선 수신 및 발신 장치로, 한 쌍의 적외선 발신 및 수신 튜브를 가지고 있습니다.발사관에서 특정 주파수의 이물선을 발사하면, 발사된 이물선이 검출 방향에서 반사면을 만나면, 이물선이 반사되어 수신관에 도달하여,反相기(스미트 트리거) 회로를 통해 처리된 후, 지시 블루라이트가 켜지고, 동시에 신호 출력 인터페이스에서 numerial 신호(하위 신호)가 출력된다。
循迹传感器的红外发射和接收头受环境光干扰较大,一般来说,越靠近反射面,效果越好。작업 전압: 3.3~5V.반응 거리 검사: 1~20mm.
2、시뮬레이션 그래프
3、모듈 매개변수
핀 이름 | 설명 |
|---|---|
G | GND(전원 입력 부정极) |
V | VCC(전원 입력 정극) |
S | 디지털 신호 핀 |
전원전압: 3.3V / 5V
연결 방식: 2.54mm 레이아웃 핀저
설치방식: 더블스크루 고정
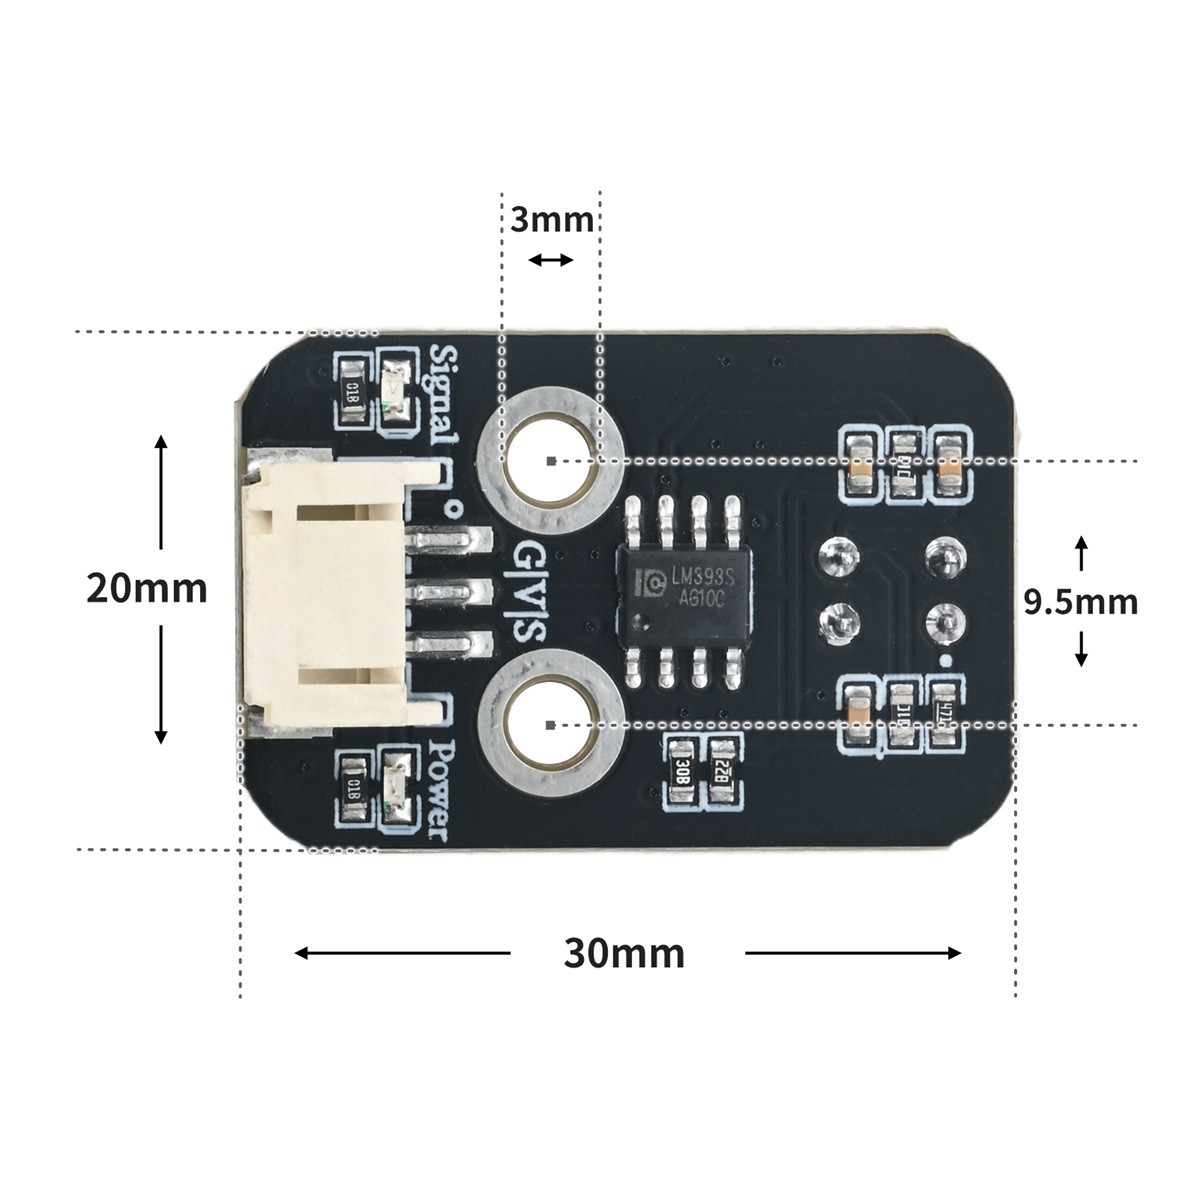
4、회로판 크기
5、아두이노 IDE 예제 프로그램
주의: 프로그램을 업로드할 때 라이브러리 파일 오류가 표시되면 먼저 라이브러리 파일을 가져오세요!
Arduino IDE 라이브러리 다운로드 및 导入 가이드:点击查看
예제 프로그램(UNO 개발 보드):
void setup(){
  Serial.begin(9600);
  pinMode(2, INPUT);
  pinMode(13, OUTPUT);
}

void loop(){
  if (digitalRead(2) == 0) {
    Serial.println("bai se");
    digitalWrite(13,HIGH);

  } else {
    Serial.println("hei se");
    digitalWrite(13,LOW);

  }

}
6、미시치 Mixly 예제 프로그램(그래픽 언어)
예제 프로그램(UNO 개발 보드):다운로드 클릭
주의: 프로그램을 업로드할 때 라이브러리 파일 오류가 표시되면 먼저 라이브러리 파일을 가져오세요!
미스키(Mixly)IDE Arduino 라이브러리 다운로드 및 가져오기 가이드:点击查看
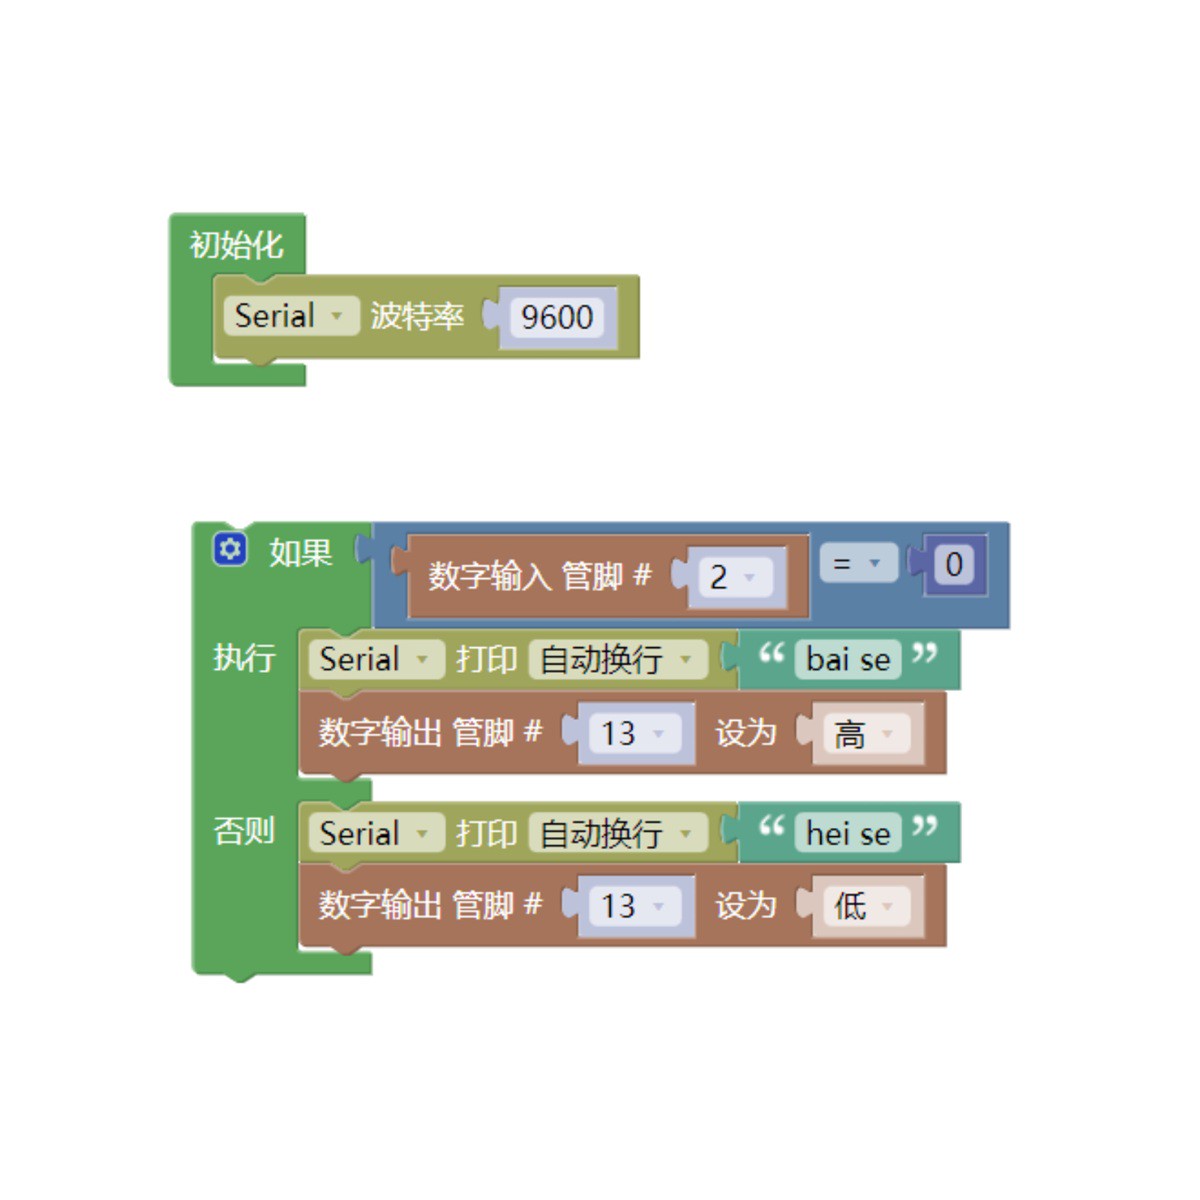
예제 프로그램(ESP32 개발 보드):
업데이트 대기 중...
7、테스트 환경 구축
Arduino UNO 테스트 환경 구축
부품 준비:“
HELLO STEM UNO R3 개발 보드 *1
HELLO STEM UNO R3 P 확장 보드 *1
USB type-c 데이터 케이블 *1
트래킹 센서 (HS-S04B) *1
LED 랜턴 모듈(HS-F08P)*1
1P 모터 모터 드뷰론 라인 *3개 또는 3P 모터 모터 드뷰론 라인 *1개
전기 연결도):
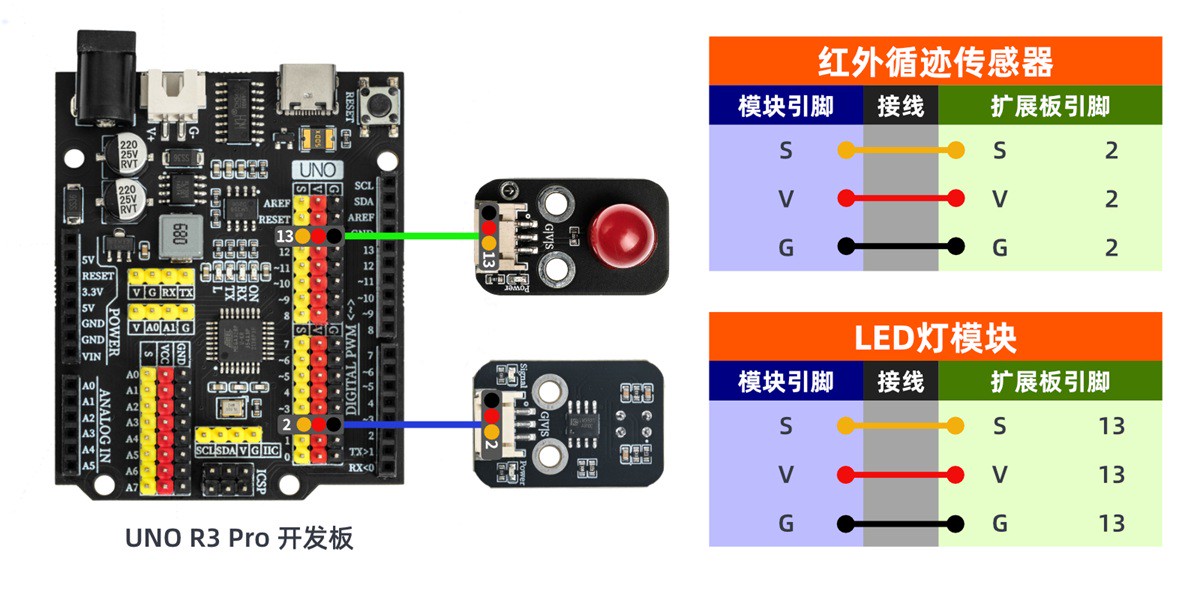
ESP32 테스트 환경 설정
부품 준비:“업데이트 대기 중...
전기 연결도): 업데이트 대기 중...
8、테스트 결과
Arduino UNO 테스트 결과:
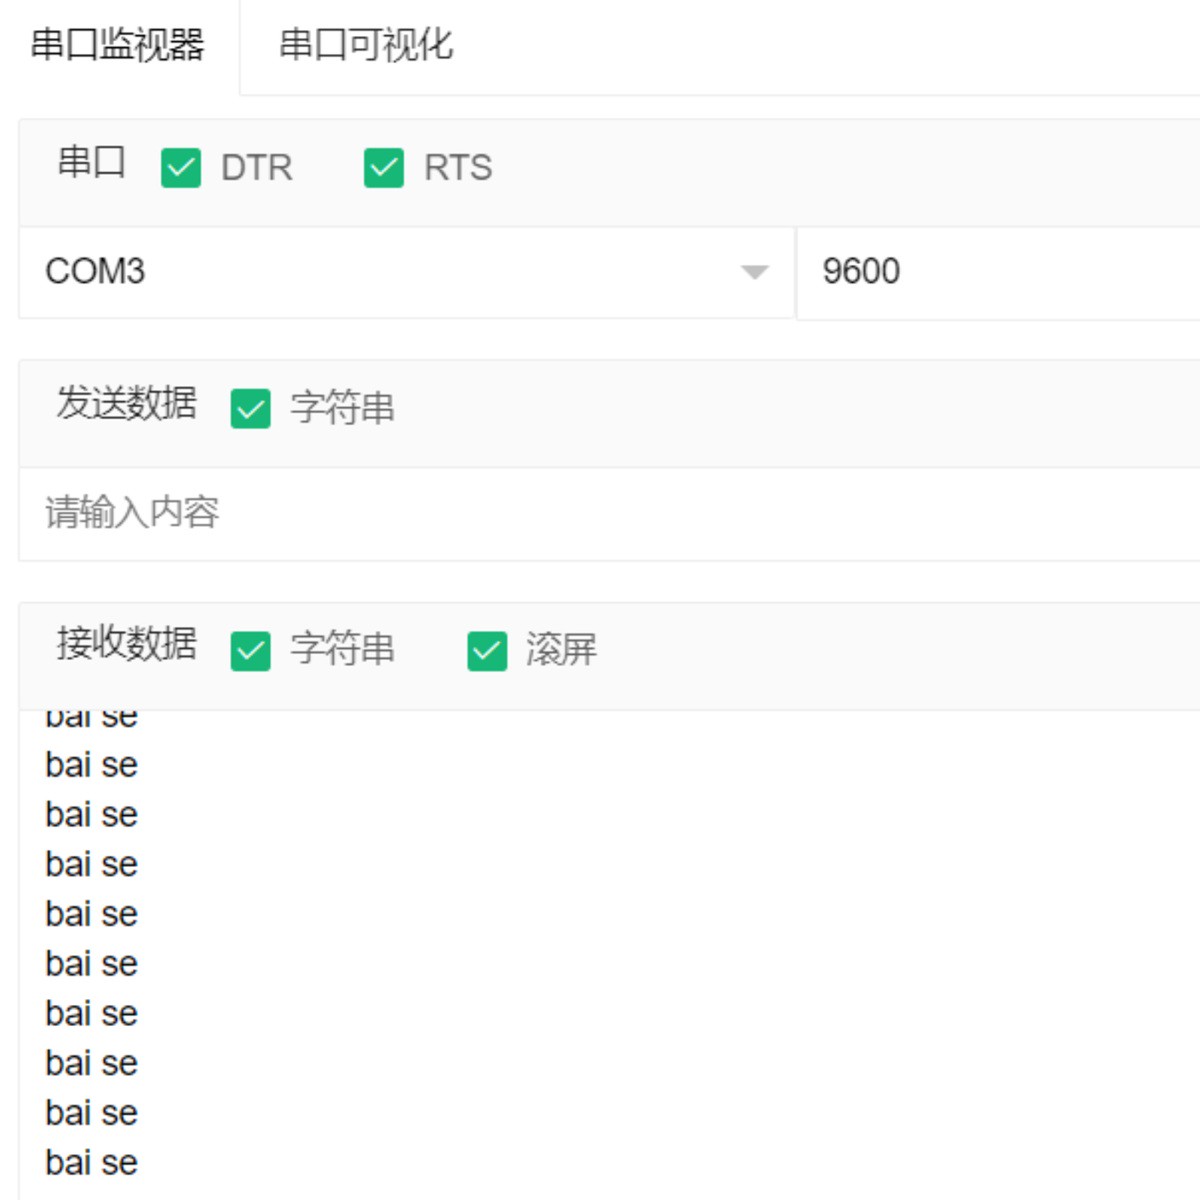
循迹센서가 적외선의 작동 특성을 활용하여, 적외선이 흰 바탕에 부딪혀 반사되면, 수신관이 반사된 빛을 받아들여 반전기(시미트 트리거)를 통해 낮은 전압(0)을 출력합니다.; 시리얼 포트에 "bai se"를 인쇄합니다. 적외선이 검은 선에 부딪혀 흡수되면, 수신관은 반사된 빛을 받지 못합니다. 반전기(시미트 트리거)를 통해 높은 전압(1)을 출력하고, 시리얼 포트에 "hei se"를 인쇄합니다.