1、소개
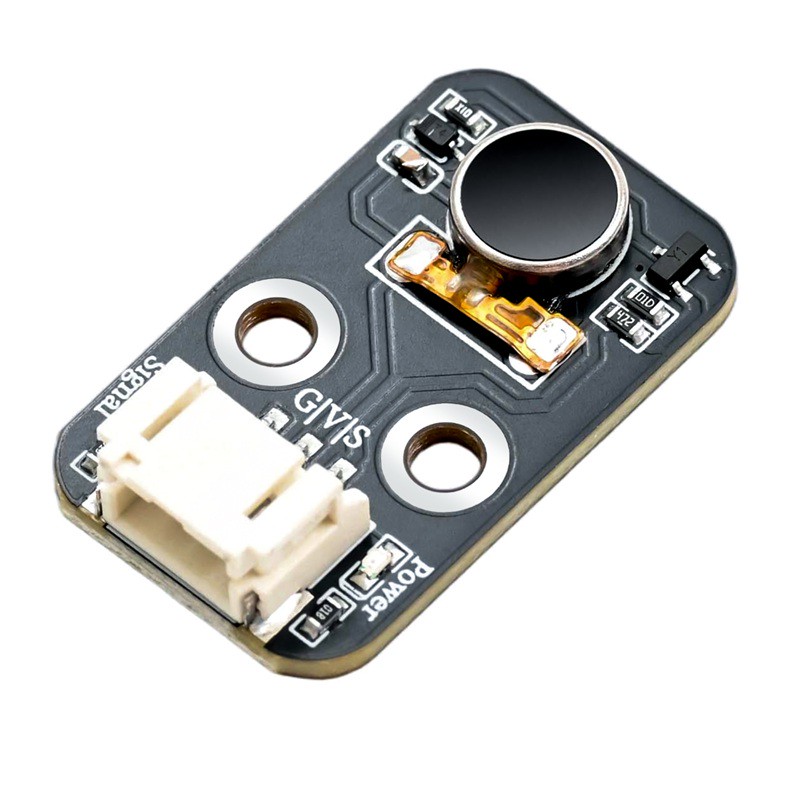
HS-F34P 진동 모듈은 전기 신호를 기계 진동으로 변환하는 미니 미션 엔진으로, 촉각 피드백, 경고 알림 등에 자주 사용되며, Arduino, 컨트롤 보드 등의 개발 프로젝트에서 쉽게 사용할 수 있습니다。기본적으로 미니 마이크로 직류 중앙 미끄럼 마터(ERM)입니다: 모터 축에는 중앙 미끄럼 금속 블록이 있으며, 전력 공급 시 불균형 중력을 생성하여 전체가 고주파 진동을 일으킵니다.모듈을 통합하여 SS050 NPN 트랜지스터를 스위치 드라이버로 사용하고, microcontroller의 IO 핀으로 직접 제어할 수 있으며, 추가 드라이버 보드가 필요하지 않습니다. 디지털 스위치(고/저電平) 또는 PWM을 통해 진동 강도(타이밍 비율 크기)를 조절할 수 있습니다。
2、시뮬레이션 그래프
3、모듈 매개변수
핀 이름 | 설명 |
|---|---|
G | GND(전원 입력 부정极) |
V | VCC(전원 입력 정극) |
S | 신호핀 |
전원 전압: 3.3V-5V
연결 방식: PH2.0-3P 터미널 라인
설치방식: 더블스크루 고정
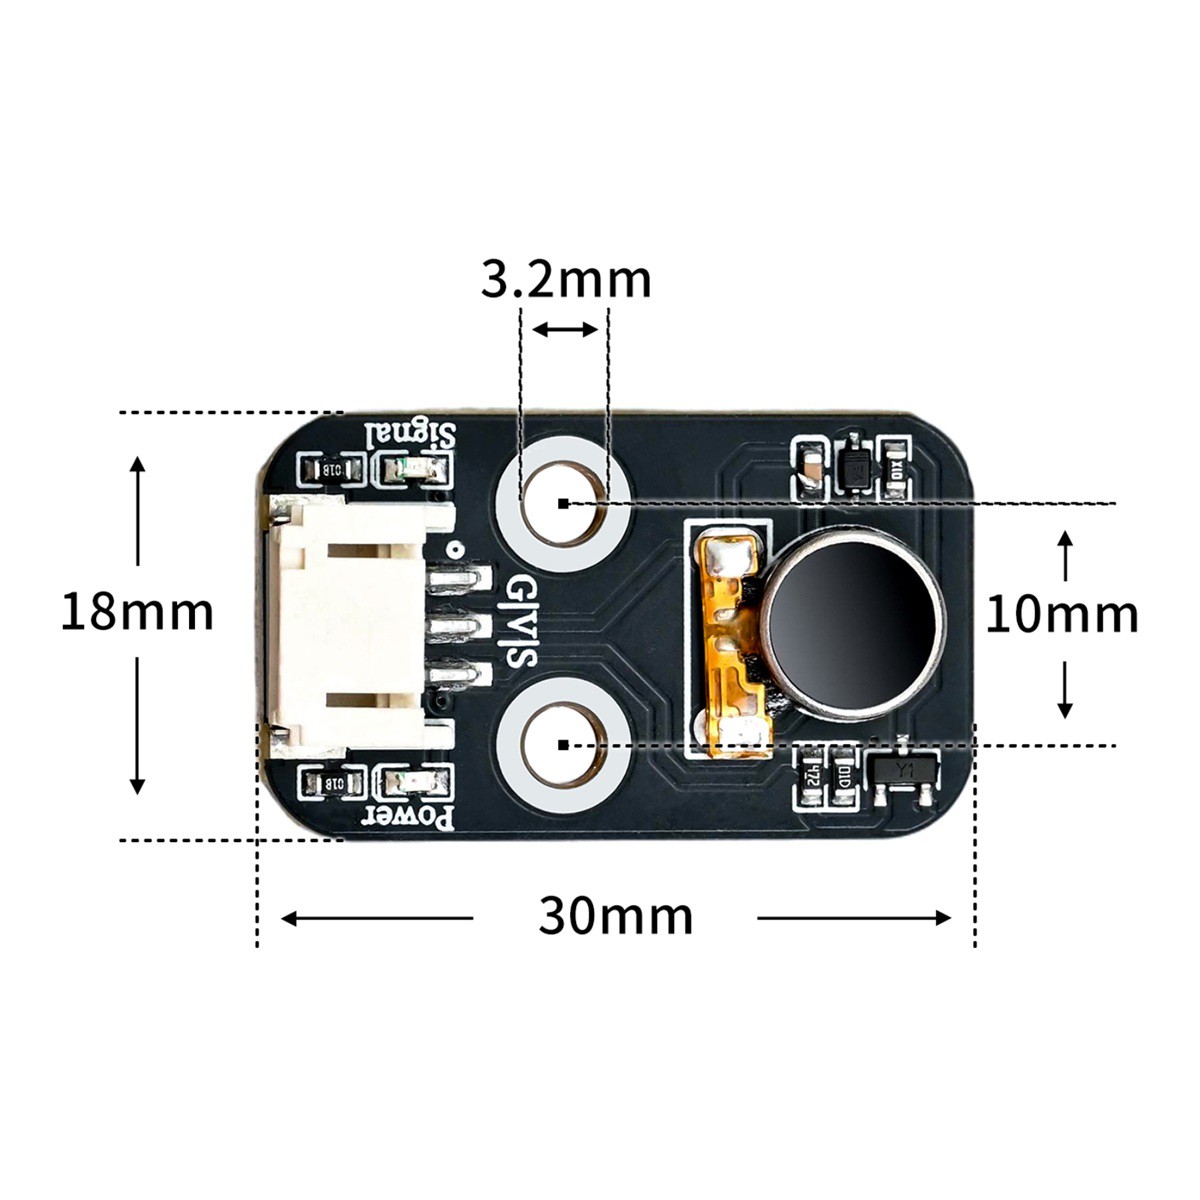
4、회로판 크기
5、아두이노 IDE 예제 프로그램
주의: 프로그램을 업로드할 때 라이브러리 파일 오류가 표시되면 먼저 라이브러리 파일을 가져오세요!
Arduino IDE 라이브러리 다운로드 및 导入 가이드:点击查看
예제 프로그램(UNO 개발 보드):
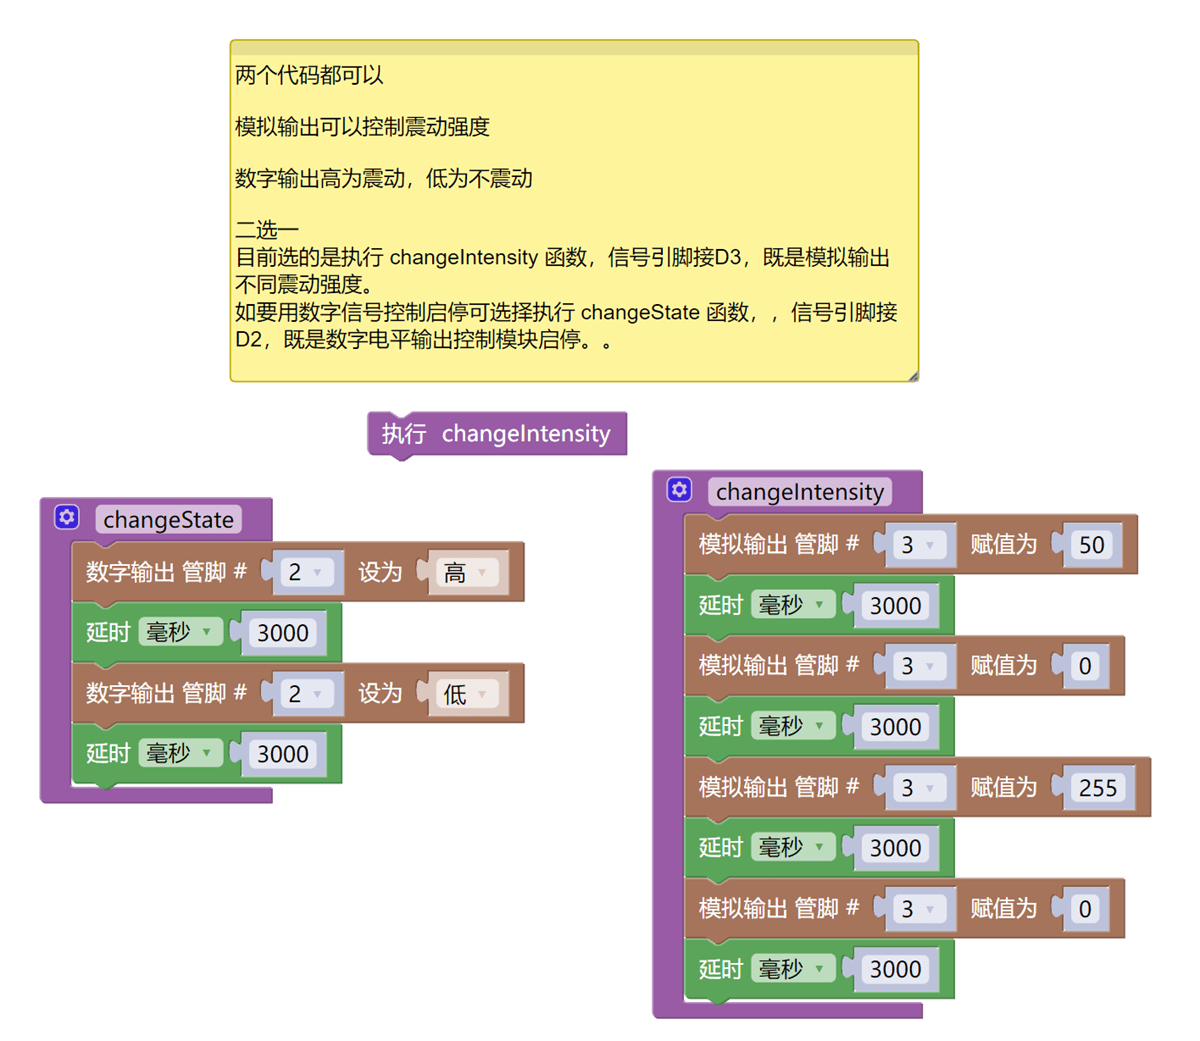
// 函数:数字输出控制震动马达【开关启停】
// 引脚D2:数字电平,只有开/关两种状态,强度固定不变
void changeState() {
  digitalWrite(2,HIGH);   // D2输出高电平,马达震动
  delay(3000);            // 维持震动3秒
  digitalWrite(2,LOW);    // D2输出低电平,马达停止震动
  delay(3000);            // 停止3秒
}

// 函数:PWM模拟输出控制震动马达【调节震动强度】
// 引脚D3:PWM模拟输出,可以修改数值改变震动强弱
void changeIntensity() {
  analogWrite(3, 50);     // D3输出PWM,数值50,弱震动
  delay(3000);            // 弱震保持3秒
  analogWrite(3, 0);      // D3输出0,停止震动
  delay(3000);            // 静止3秒
  analogWrite(3, 255);    // D3输出PWM,数值255,最强震动
  delay(3000);            // 强震保持3秒
  analogWrite(3, 0);      // D3输出0,停止震动
  delay(3000);            // 静止3秒
}

void setup(){
  pinMode(2, OUTPUT);     // 设置D2为输出引脚(数字开关实验)
  pinMode(3, OUTPUT);     // 设置D3为输出引脚(PWM强度实验)
}

/*
=====实验备注(复制放到IDE代码末尾,或者PPT文字)=====
两个代码都可以。
模拟输出可以控制震动强度;
数字输出高电平为震动,低电平为不震动。
二选一。
目前选的是执行 changeIntensity 函数,信号引脚接D3,使用模拟输出实现不同震动强度。
如要用数字信号控制启停,可选择执行 changeState 函数,信号引脚接D2,使用数字电平输出控制模块启停。
*/
void loop(){
  // ========== 实验二选一,修改这里 ==========
  // changeState();       // 【数字开关实验】取消注释,使用D2引脚
  changeIntensity();      // 【PWM强度实验】当前启用,使用D3引脚
}
6、미시치 Mixly 예제 프로그램(그래픽 언어)
예제 프로그램(UNO 개발 보드):다운로드 클릭
주의: 프로그램을 업로드할 때 라이브러리 파일 오류가 표시되면 먼저 라이브러리 파일을 가져오세요!
미스키(Mixly)IDE Arduino 라이브러리 다운로드 및 가져오기 가이드:点击查看
예제 프로그램(ESP32 개발 보드):
업데이트 대기 중...
7、테스트 환경 구축
Arduino UNO 테스트 환경 구축
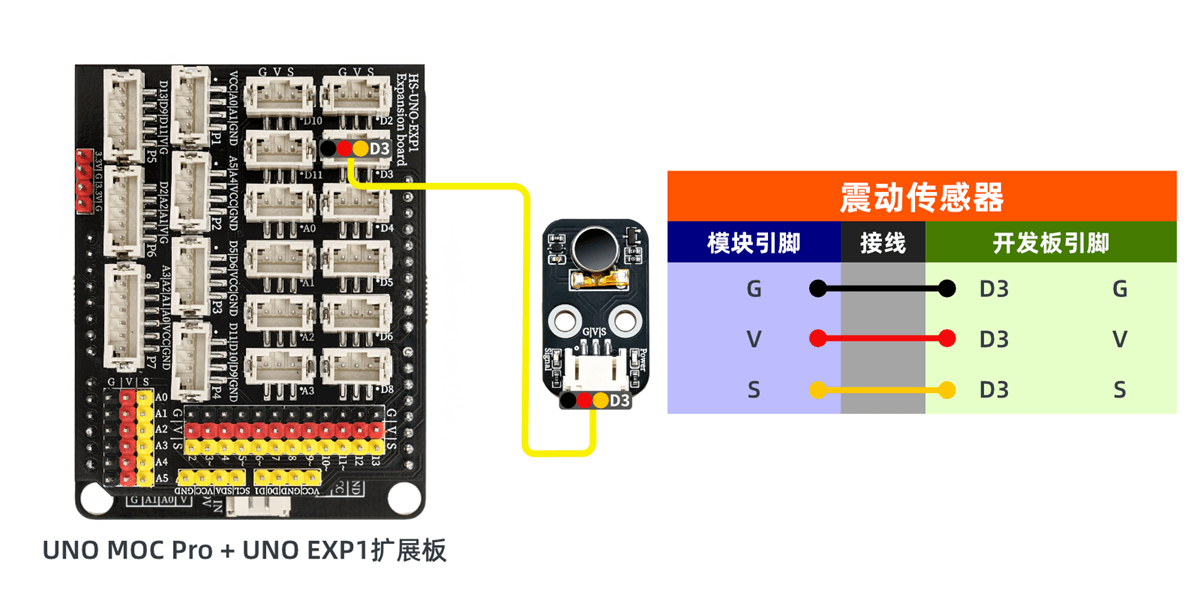
부품 준비:“
HELLO STEM UNO R3 PRO 개발보드 *1
HELLO STEM UNO EXP1 확장보드 *1
USB type-c 데이터 케이블 *1
센서 모듈(HS-F34P) *1
PH2.0 3P 양 끝 터미널 라인 *1
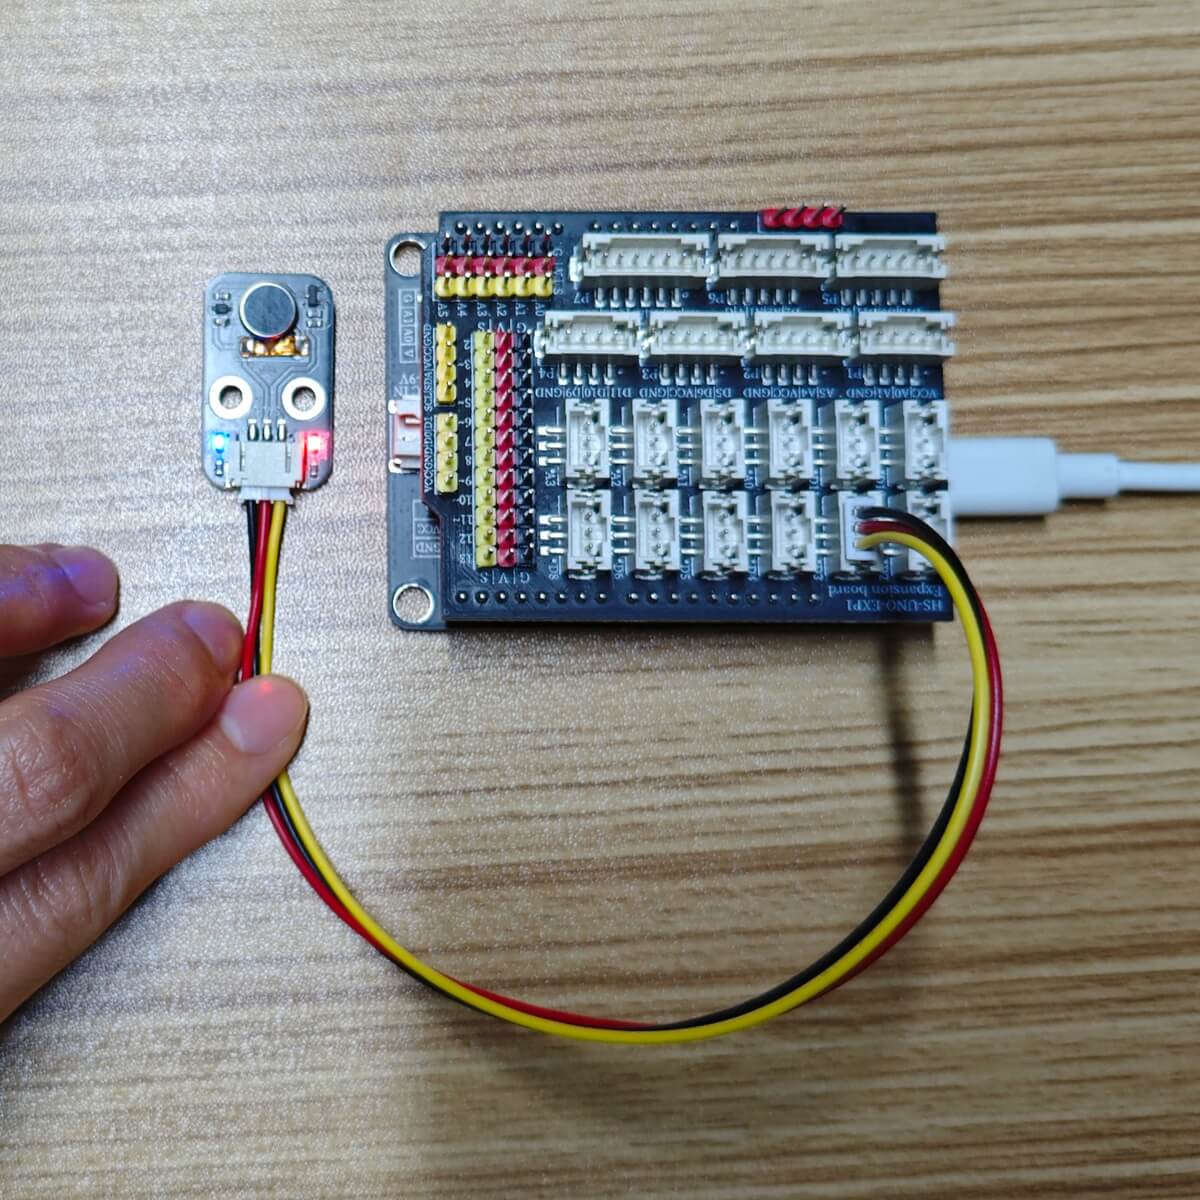
전기 연결도):
ESP32 테스트 환경 설정
부품 준비:“업데이트 대기 중...
전기 연결도): 업데이트 대기 중...
8、테스트 결과
Arduino UNO 테스트 결과:
실험을 통해,Arduino UNO 개발보드에 연결하고 프로그램을 업로드한 후, 진동 모터가 프로그램에 따라 작동할 수 있음을 관찰할 수 있습니다: 약 진동 3초, 멈춤 3초, 가장 강한 진동 3초, 멈춤 3초, 반복으로。”“