1、소개
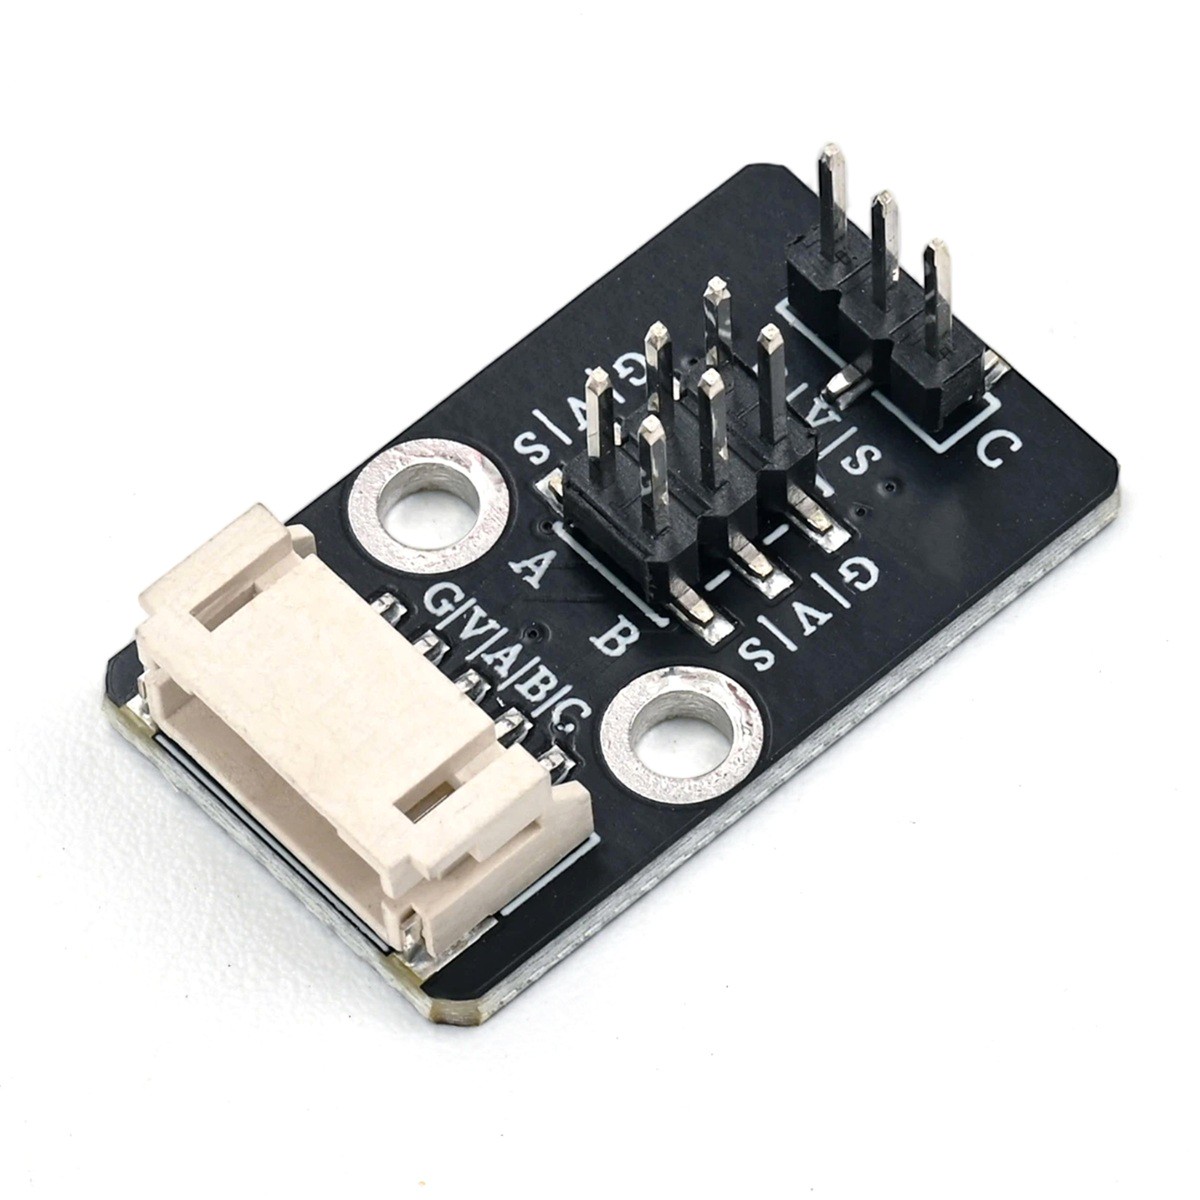
HS-S85P 모터 컨버터 보드는 3개의 모터 컨버터 확장 모듈로, 동시에 3개의 모터 컨버터 신호를 외부로 연결할 수 있습니다. 보드에는 일관된 5V 전원과 GND 지면 신호가 나와 있으며, 외부에 PH-2.0-5P 모터 컨버터 플러그를 제공하고, 동시에 2.54mm 패치 배선을 두组으로 나와 있어 메인 컨트롤 IO 포트에 직접 연결할 수 있으며, 모터 컨트롤 신호 전환을 완료하고 복잡한 연결을 줄이고 간결하며 아름다운 모습을 제공합니다. 이는 로봇 팔, 팔레트, 자동차 방향 전환 등 모터 컨버터 적용 시나리오에 적합합니다.모듈은 신호 및 전원 배분만 담당하며, 유源的 칩이 없습니다; 메인 컨트롤러는 PWM 제어 신호를 출력하여 직접 연결된 스피드로이터에 전달하고, 스피드로이터의 전원은 연결판의 5V 네트워크로 일관되게 공급됩니다。
2、시뮬레이션 그래프
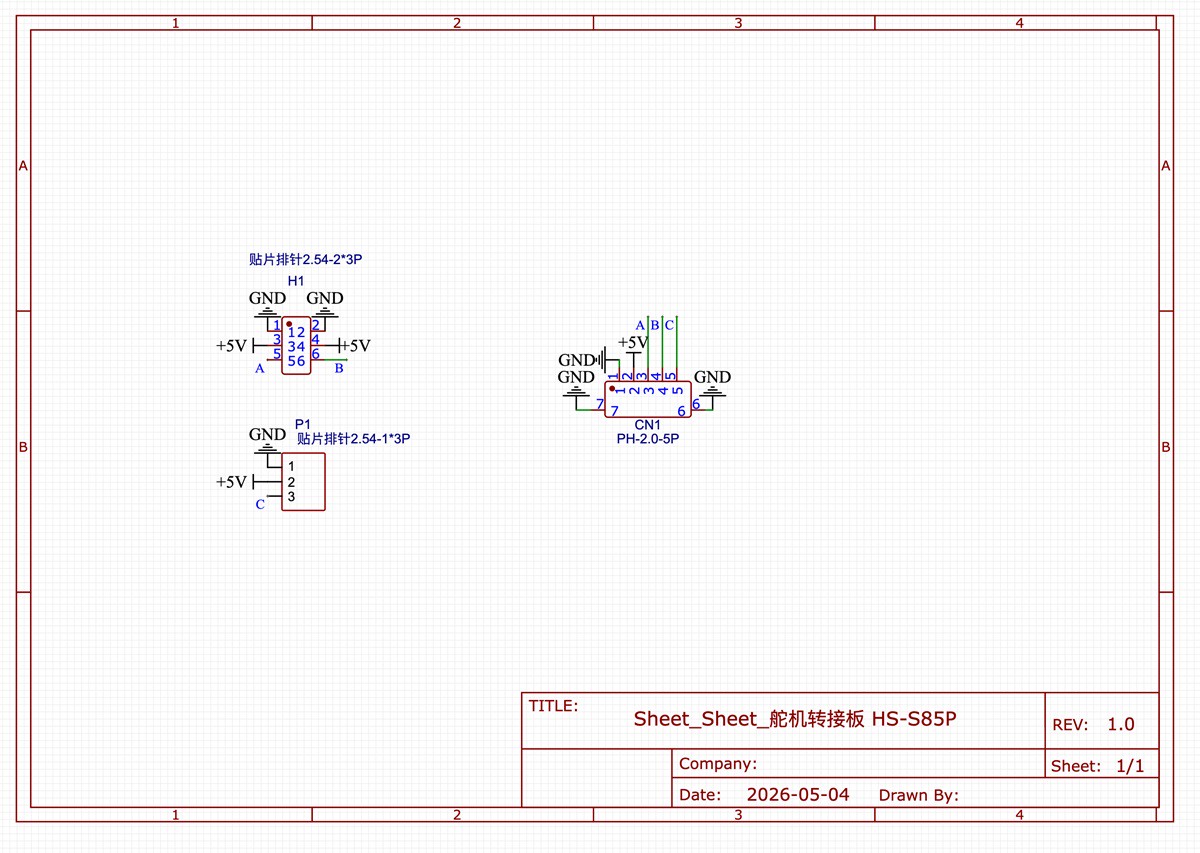
서보 모듈 접속판-HS-S85P 원리도 클릭하여 확인하기
3、모듈 매개변수
핀 이름 | 설명 |
|---|---|
G | GND(전원 입력 부정极) |
V | VCC(전원 입력 정극) |
A | A 경로 조종기 PWM 신호 인터럽트 핀 입력 |
B | B 경로 조종기 PWM 신호 인터럽트 핀 입력 |
C | C 경로 조종기 PWM 신호 인터럽트 핀 입력 |
S * 3 | A, B, C에 해당하는 PWM 신호 인터럽트 핀 출력 |
전원 전압: 5V
연결 방식: PH2.0-5P 콘ector 라인, 2.54mm 패널 핀
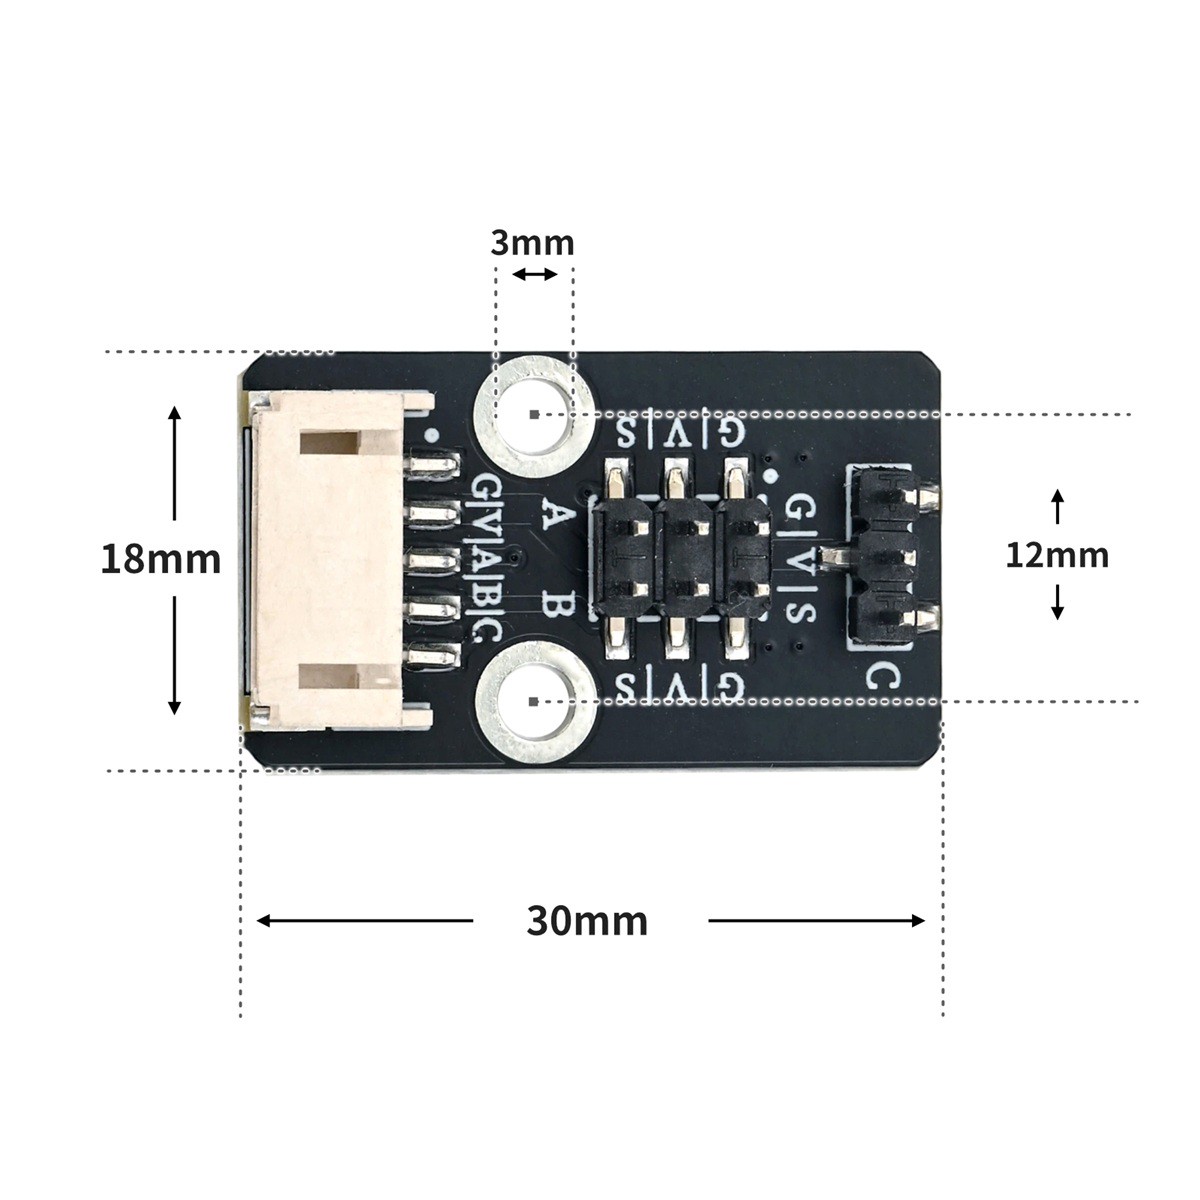
설치방식: 더블스크루 고정
4、회로판 크기
5、아두이노 IDE 예제 프로그램
주의: 프로그램을 업로드할 때 라이브러리 파일 오류가 표시되면 먼저 라이브러리 파일을 가져오세요!
Arduino IDE 라이브러리 다운로드 및 导入 가이드:点击查看
예제 프로그램(UNO 개발 보드):
#include <Servo.h>
Servo servo_2;    // 定义舵机对象,绑定主控D2引脚
Servo servo_A2;   // 定义舵机对象,绑定主控A2引脚
Servo servo_A1;   // 定义舵机对象,绑定主控A1引脚

void setup(){
  servo_2.attach(2);      // 舵机PWM信号输出到主控D2引脚
  servo_A2.attach(A2);    // 舵机PWM信号输出到主控A2引脚
  servo_A1.attach(A1);    // 舵机PWM信号输出到主控A1引脚
}

void loop(){
  servo_2.write(1);       // 设置该舵机转动至1°
  delay(0);               // 空延时,不阻塞程序
  servo_A2.write(1);      // 设置该舵机转动至1°
  delay(0);
  servo_A1.write(1);      // 设置该舵机转动至1°
  delay(0);
  delay(1000);            // 维持角度1000ms

  servo_2.write(179);     // 设置该舵机转动至179°
  delay(0);
  servo_A2.write(179);    // 设置该舵机转动至179°
  delay(0);
  servo_A1.write(179);    // 设置该舵机转动至179°
  delay(0);
  delay(1000);            // 维持角度1000ms
}
6、미시치 Mixly 예제 프로그램(그래픽 언어)
예제 프로그램(UNO 개발 보드):다운로드 클릭
주의: 프로그램을 업로드할 때 라이브러리 파일 오류가 표시되면 먼저 라이브러리 파일을 가져오세요!
미스키(Mixly)IDE Arduino 라이브러리 다운로드 및 가져오기 가이드:点击查看
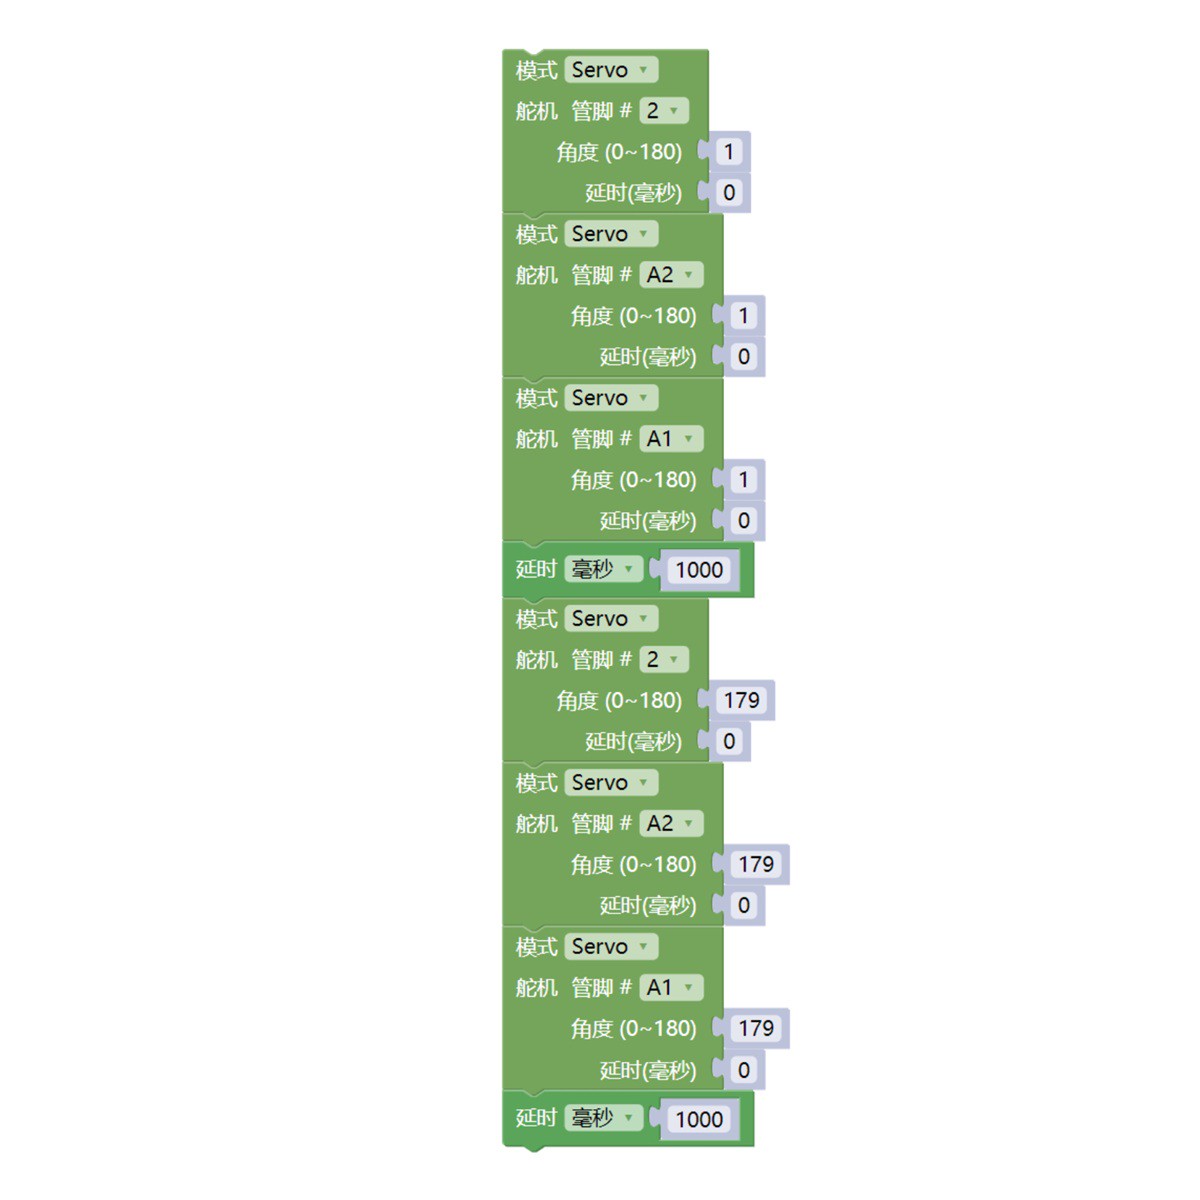
예제 프로그램(ESP32 개발 보드):
업데이트 대기 중...
7、테스트 환경 구축
Arduino UNO 테스트 환경 구축
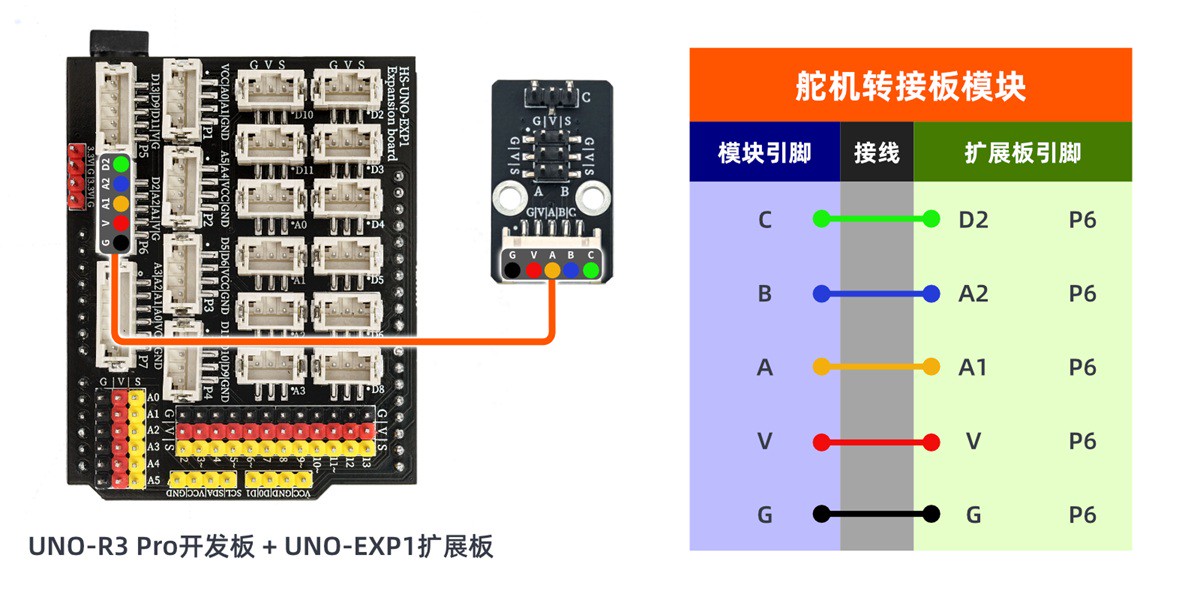
부품 준비:“
HELLO STEM UNO R3 PRO 개발보드 *1
HELLO STEM UNO EXP1 확장보드 *1
USB type-c 데이터 케이블 *1
sg90 9g舵기*3
센서 모듈(HS-S08AP)*1
PH2.0 5P 양 끝 소자선 *1
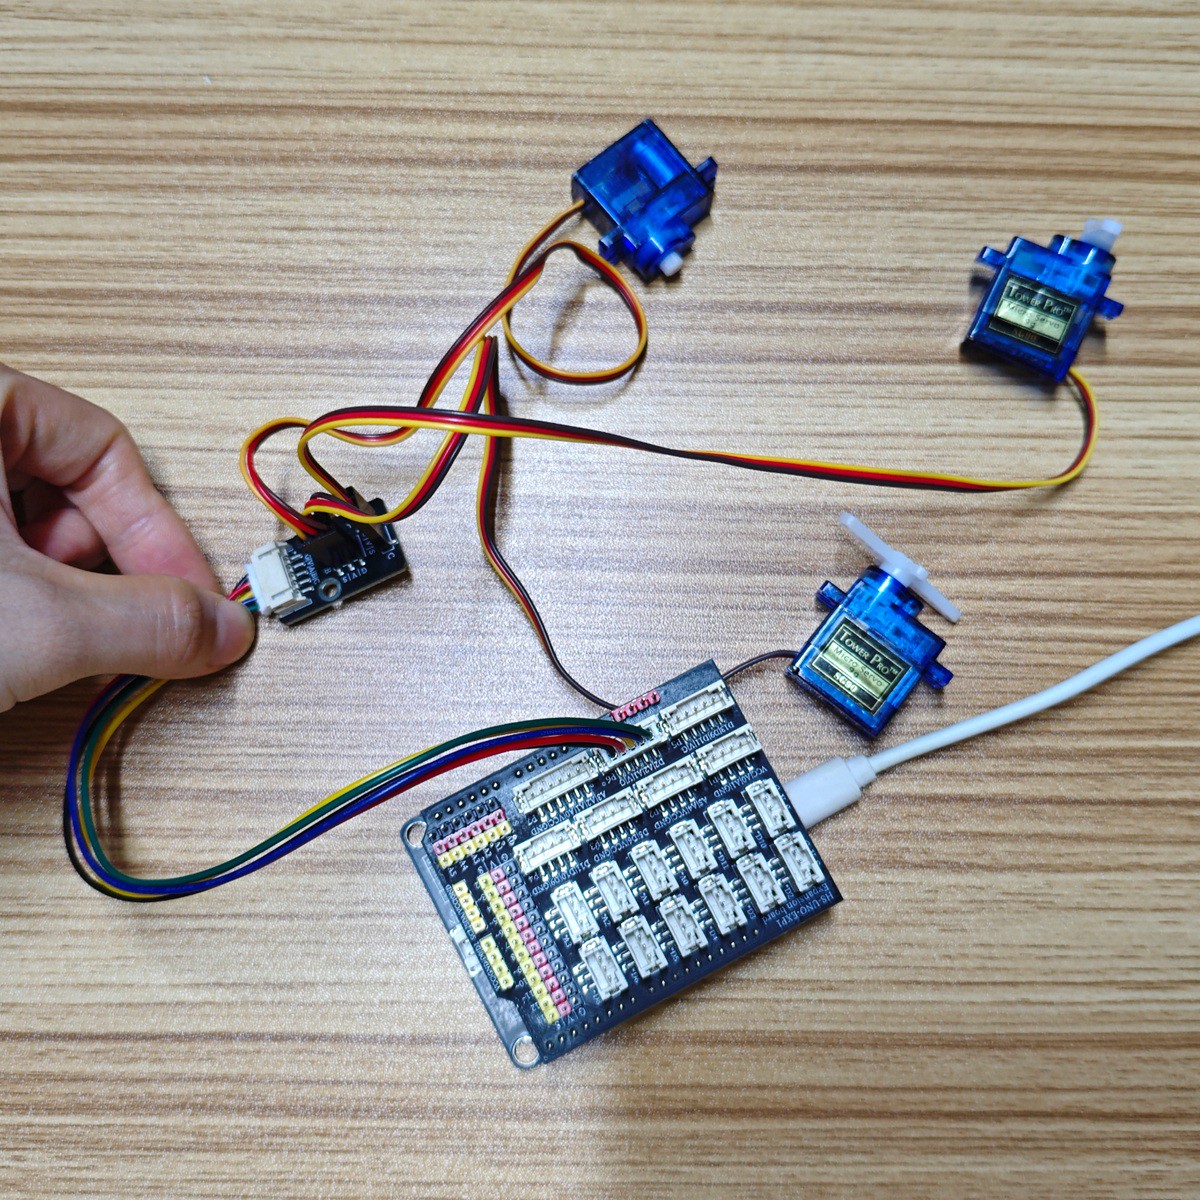
전기 연결도):
ESP32 테스트 환경 설정
부품 준비:“업데이트 대기 중...
전기 연결도): 업데이트 대기 중...
8、테스트 결과
Arduino UNO 테스트 결과:
실험을 통해 장치를선을 연결하고Arduino UNO 개발판에 프로그램을 업로드한 후, 세 가지 서보모터가 프로그램에 따라 먼저 1° 위치로 회전하여 1초를 유지하고, 그런 다음 179° 위치로 회전하여 1초를 유지하고, 이렇게 반복적으로 회전합니다.